在海洋调查、环境监测和科研观测领域,长时间、连续获取水下数据一直是一个难点。传统调查船虽然能够搭载多种设备,但运行成本较高,持续作业还会受到人员、燃料和天气条件的限制。固定式浮标可以长期监测,却很难覆盖较大范围。水下滑翔机的出现,为大范围、长周期海洋观测提供了新的技术路径。
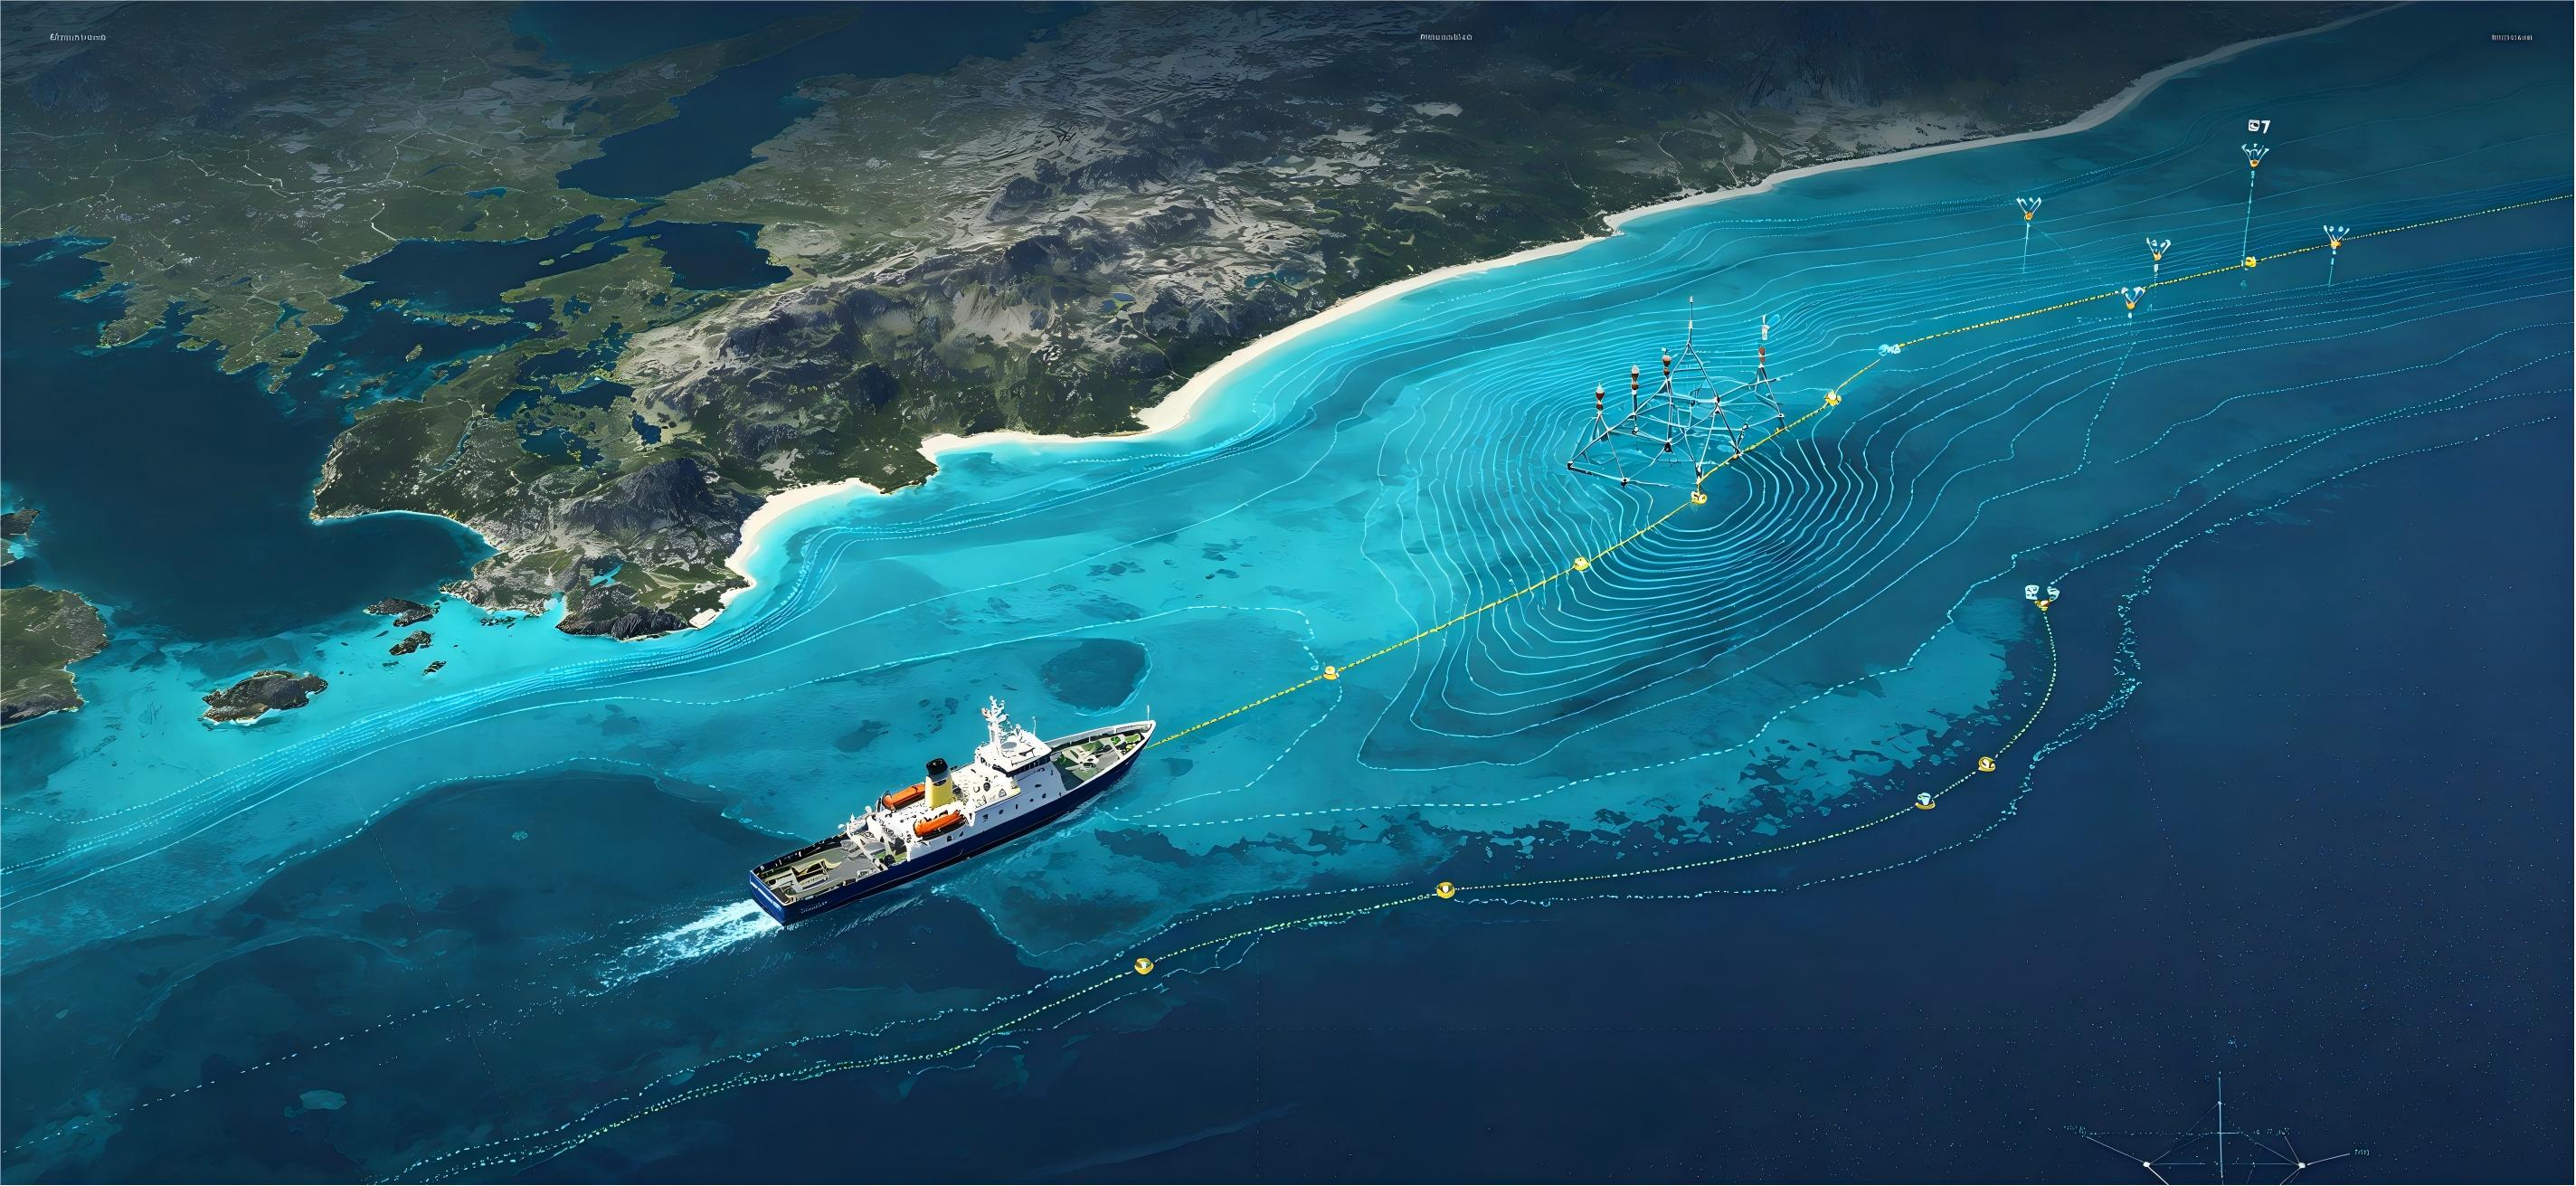
水下滑翔机是一种依靠浮力调节实现升沉,并借助水动力翼面向前滑行的无人潜航器。它通常不依赖传统螺旋桨持续推进,因此能耗相对较低,适合执行海洋剖面观测、水质监测、科研调查和生态环境评估等任务。
海疆无人船在海洋无人装备应用中,可根据任务需求,将水下滑翔机与水面无人船、岸基控制系统和数据平台协同部署,帮助用户建立从水面巡航到水下观测的立体化监测体系。
一、水下滑翔机是怎样工作的?
水下滑翔机的运行方式与常见水下机器人有所不同。设备通过改变自身浮力,在水体中反复下潜和上浮。机体上的滑翔翼会把垂直方向的运动转化为向前运动,使设备沿锯齿形轨迹持续航行。
下潜过程中,水下滑翔机可利用搭载的传感器采集不同深度的温度、盐度、压力、溶解氧、叶绿素等数据。当设备上浮到海面后,可以通过卫星通信、移动网络或其他通信方式上传任务数据,同时接收新的航行指令。完成通信后,设备再次下潜,继续执行预定任务。
这种运行模式降低了持续推进产生的能源消耗,也减少了机械传动部件长时间工作的负担。不过,水下滑翔机的航速通常不快,航行轨迹还会受到海流影响。因此,它更适合观测和数据采集,而不是承担高速追踪、紧急救援等任务。
二、水下滑翔机主要应用在哪些领域?
水下滑翔机的核心价值,是在较少人工干预的情况下持续获取海洋剖面数据。根据搭载传感器的不同,它可以服务于多个应用方向。
在海洋环境监测中,水下滑翔机能够沿设定区域反复航行,记录不同位置和深度的水温、盐度、溶解氧等变化。这些数据可用于了解海水分层、水团变化以及局部海域环境状况。
在海洋生态调查中,设备可搭载叶绿素、浊度或相关生化传感器,对浮游生物活动、水体浑浊程度和生态环境变化进行连续观测。相比单次采样,连续数据更容易反映变化过程。
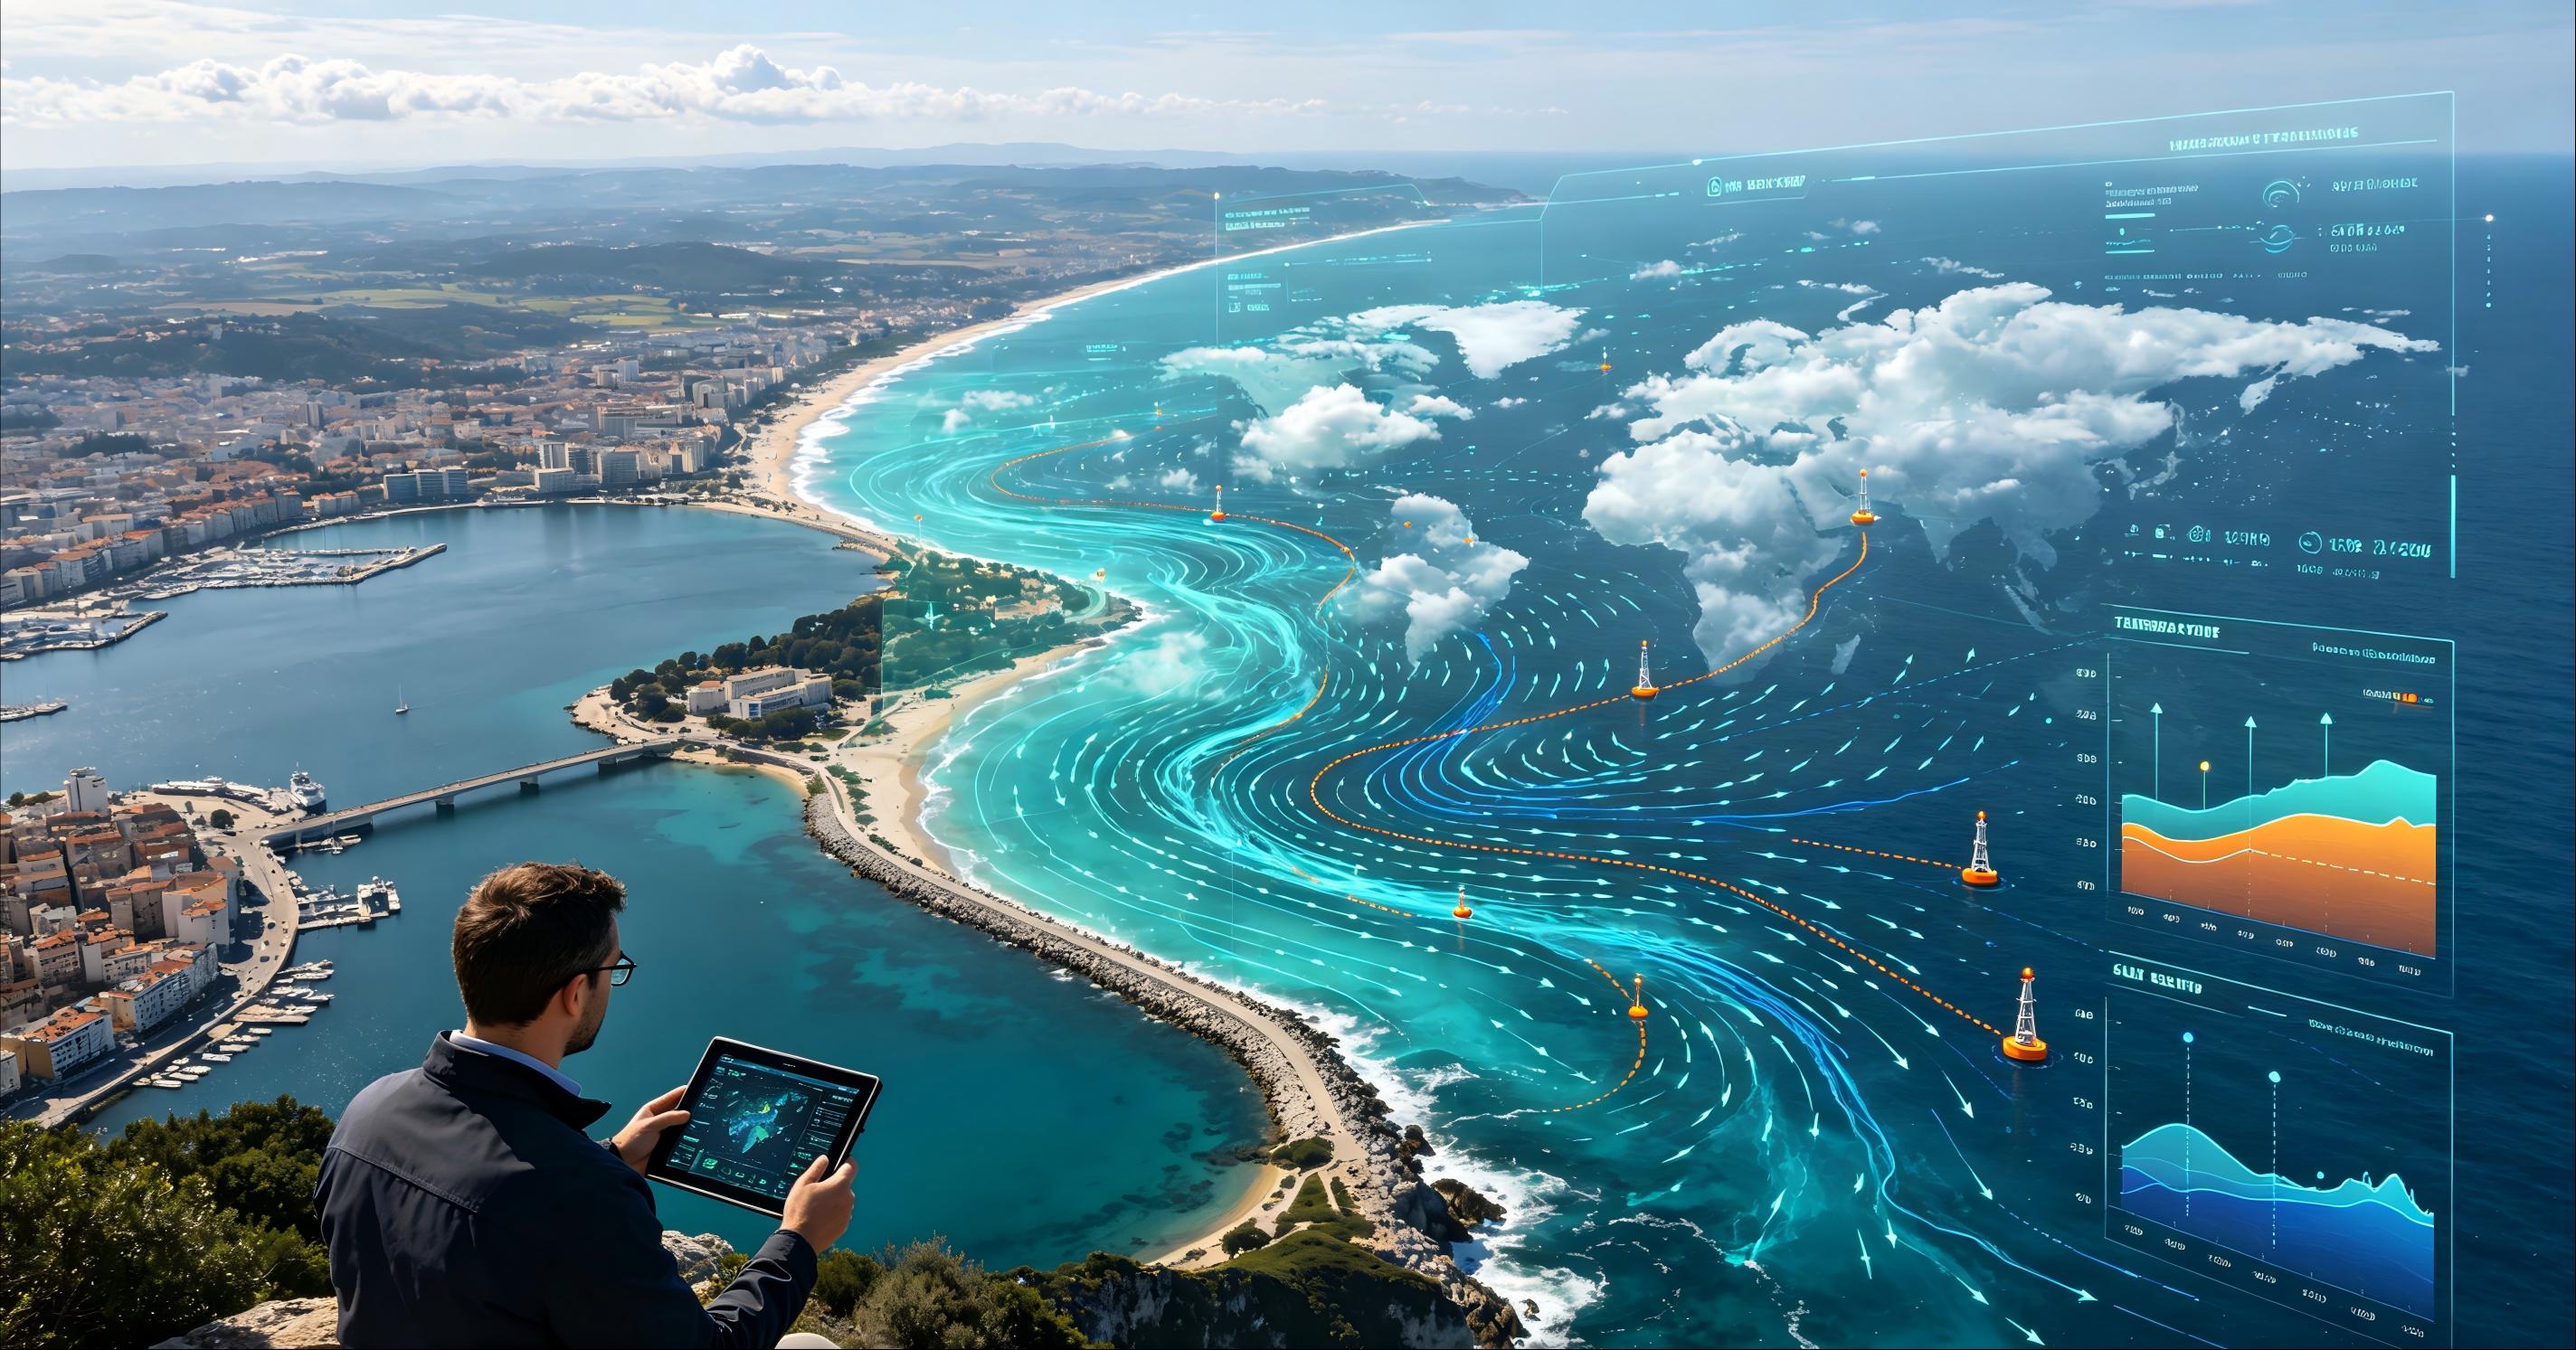
在气象与海洋科研中,水下滑翔机采集的温盐深剖面数据,可为海洋动力研究和海气相互作用分析提供基础资料。对于台风影响海域或人员不便长期停留的区域,无人化观测设备也能减少部分现场作业压力。
此外,水下滑翔机还可用于近岸水质调查、海洋牧场监测、海上工程环境评估等工作。但在具体项目中,仍需根据海域深度、流速、通信条件和数据要求判断设备是否适用。
三、水下滑翔机与水面无人船有什么区别?
两类设备都属于海洋无人装备,但任务侧重点并不相同。
水面无人船在海面航行,便于搭载摄像机、测深仪、声呐、水质仪以及通信设备,可用于水面巡逻、测绘、水质采样和任务中继。它具有较强的实时通信能力,也更容易回收和维护。
水下滑翔机则主要工作在水下,擅长采集不同深度的剖面数据。由于水下通信条件有限,设备通常需要上浮后才能完成较大数据量的传输。它的优势在于能耗较低、覆盖范围较大,适合周期较长的观测任务。
在实际项目中,两者并不是简单的替代关系。海疆无人船可作为水面作业与通信平台,配合水下滑翔机完成投放、定位确认、状态监控和回收保障。通过水面与水下设备协同,能够获得更加完整的海域信息。
四、选择水下滑翔机要看哪些参数?
选择水下滑翔机时,不能只比较最大潜深或理论续航,还要结合实际任务判断。以下几个方面尤其值得关注。
首先是作业深度。近岸环境监测、陆架海域调查与深海科研对潜深的要求差异明显。如果设备潜深远高于项目需要,可能会增加采购和维护成本;如果潜深不足,则无法完成目标水层的数据采集。
其次是续航与任务周期。水下滑翔机的续航会受到电池容量、传感器功耗、通信频率、海流和浮力调节次数等因素影响。评估续航时,应以实际载荷和任务设置为基础,不能只参考理想条件下的数据。
第三是传感器配置。温盐深传感器是海洋观测中的常用设备,但不同项目还可能需要溶解氧、叶绿素、浊度、营养盐或水声设备。传感器并非越多越好,载荷功耗、数据需求和设备空间都需要统筹考虑。
第四是导航与通信能力。水下滑翔机在水下通常依靠惯性、姿态、深度等信息进行航行控制,上浮后再通过卫星或无线网络修正位置并上传数据。在近岸复杂水域,还要考虑海流、船舶活动和通信覆盖情况。
第五是回收和维护条件。水下滑翔机需要定期回收、更换电池、校准传感器并检查密封状态。如果任务区域距离岸边较远,还应提前规划投放船只、回收窗口和应急处置方案。
五、水下滑翔机是否适合近岸海域?
水下滑翔机可以用于近岸海域,但并非所有近岸环境都适合部署。近岸水域通常存在水深变化快、渔网密集、船只活动频繁和海流复杂等特点。如果航线规划不合理,设备可能面临缠绕、碰撞或偏离任务区域的风险。
开展近岸任务前,应调查作业区水深、潮汐、流场、航道、养殖设施以及通信覆盖情况,并设置合理的航行边界、上浮位置和应急策略。对于水深较浅、障碍物较多的区域,可以考虑使用水面无人船或推进式水下机器人完成任务;对于范围较大、需要连续获取剖面数据的海域,水下滑翔机更有优势。
海疆无人船建议,设备选型应从任务目标出发。如果项目重点是实时查看水面情况,应优先考虑水面无人船;如果需要观察水下结构细节,可选择水下机器人;如果目标是长时间采集不同深度的海洋环境数据,水下滑翔机通常更加合适。
六、部署水下滑翔机前需要做哪些准备?
正式作业前,技术人员需要明确调查范围、目标深度、数据类型和任务周期,并根据海况设计航线。设备投放前应检查电池、密封、通信、定位和传感器状态,同时进行必要的水面测试。
航线设计不能只连接起点和终点,还应结合海流方向设置安全余量。对于首次部署的海域,可以先执行短周期验证任务,确认设备航迹、通信和数据质量,再逐步延长作业时间。
任务执行期间,岸基人员应关注设备上浮位置、电量变化、航向偏差和传感器状态。当实际轨迹与计划航线出现较大偏差时,应及时调整航点,必要时安排回收。完成任务后,还要对数据质量和设备状态进行复盘,为下一次部署提供依据。