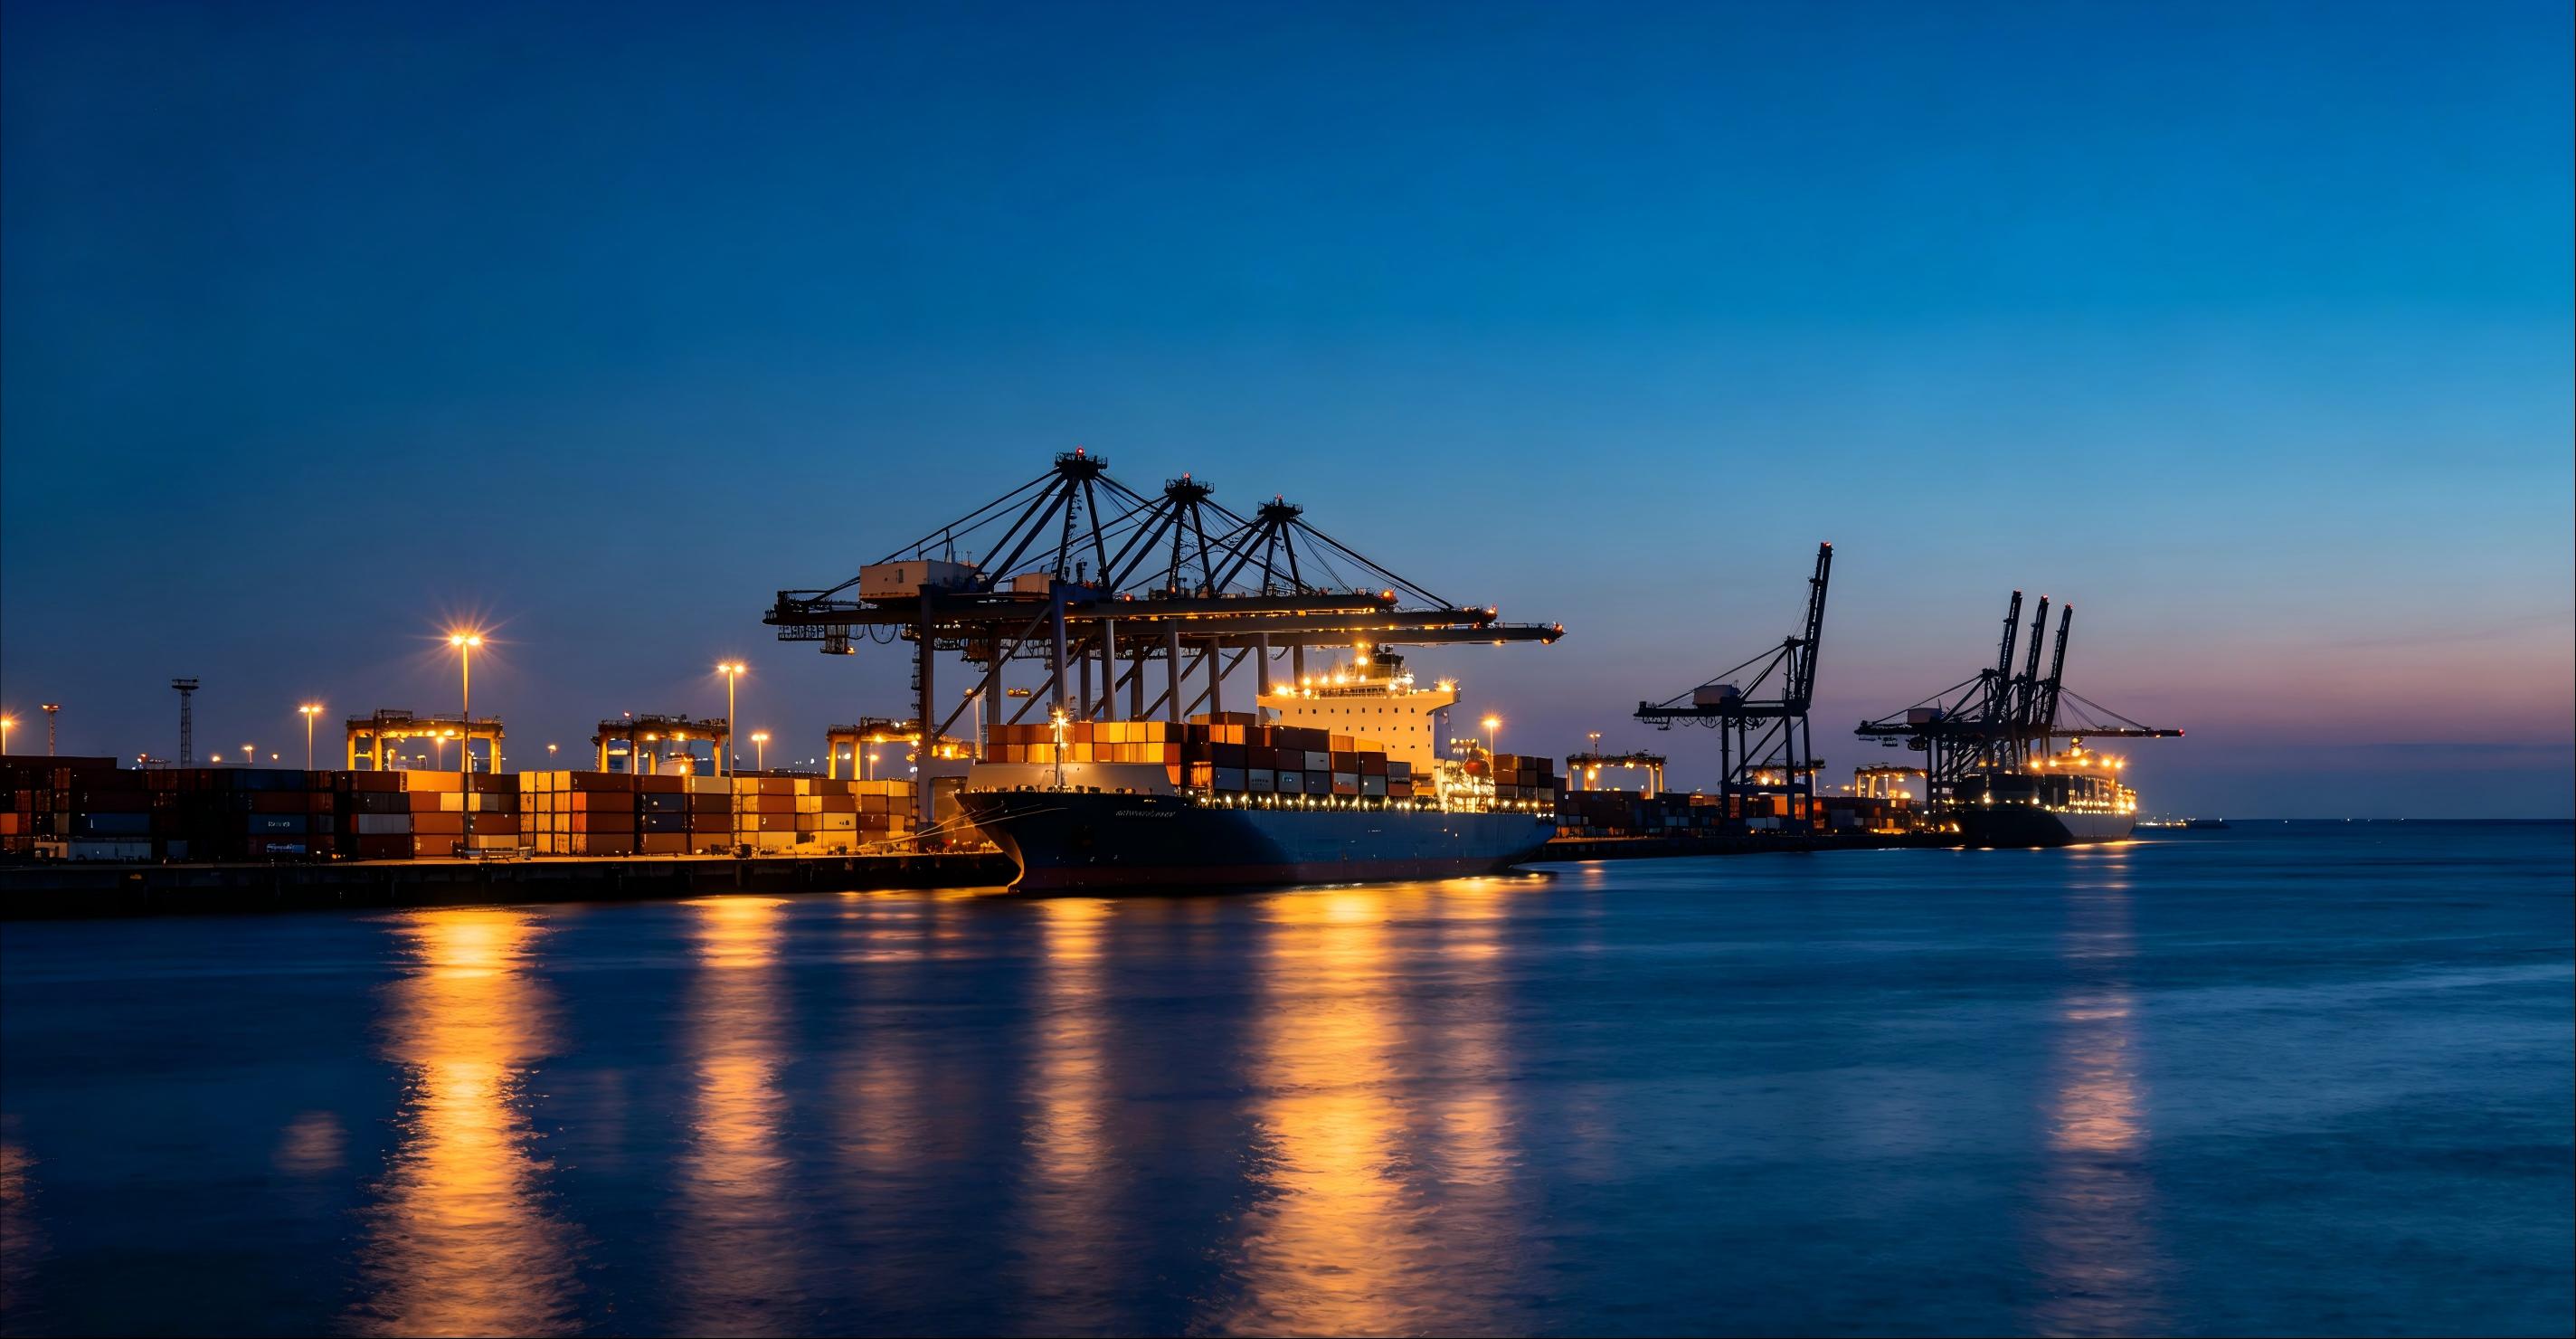
港口的忙碌不只发生在泊位上。船舶进出、拖轮作业、码头装卸之外,防波堤附近有没有漂浮物,非作业船只是否进入限制水域,夜间停泊区周边有没有异常动静,同样需要有人留意。岸上的监控有视角限制,人工乘船巡查又受排班、天气和出航条件影响。围绕这些具体需求,海疆无人船将海洋港口远程巡逻作为主要应用方向,让水面巡查能够沿着明确的路线开展,也让岸端人员有机会更及时地看清现场。
一、海洋港口远程巡逻无人机器船,主要解决什么问题?
海洋港口远程巡逻无人机器船,是面向港区水域巡查、通过岸端远程操控或按设定航线执行任务的无人水面作业平台。在配备定位导航、视频采集和通信设备的情况下,它可以承担指定水域巡视、重点点位复查和现场画面回传等工作。
港区使用这类设备,重点在于补足日常巡查的覆盖范围。岸边不容易看清的位置,可以安排水面航线接近观察;需要反复查看的码头外围,可以设置固定巡查任务;发现可疑情况后,也能根据通航条件调整观察位置,为值班人员提供判断依据。
对于海疆无人船而言,远程巡逻的应用价值应落在实际作业中:哪些地方需要看、多久看一次、发现问题后由谁处理,都要与港区现有管理流程衔接。
二、从码头外围到防波堤,巡逻路线需要分清重点
港区水域看起来开阔,实际作业环境却很复杂。主航道、泊位前沿、锚泊区域和港池转角,各自面对的风险不同,巡查路线也不能简单画成一圈。
码头外围适合重点关注船只靠近、漂浮障碍物和水面异常;防波堤内侧及港池边缘,可以结合岸端视线盲区安排补充巡查;限制进入的水域,则需要明确巡逻边界与异常上报条件。针对临时施工、泊位调整等变化,巡查路线还应及时更新。
制定港口水域无人船巡查方案时,先梳理重点点位,再确定航线、频次与观察方向,更容易形成有效覆盖。涉及繁忙航道和大型船舶作业区的任务,应服从港区调度,预留必要的安全距离,避免无人船巡查影响正常通航。
三、远程巡逻能不能用好,关键在岸端能否掌握现场
远程巡逻时,操作人员不在船上,现场画面与船体状态就是判断依据。开展海疆无人船港口巡逻应用时,需要根据港区条件配置相应的通信与监控设备,让岸端能够查看船位、航向、任务进度以及能源余量等信息。
视频回传同样需要结合实际距离和通信覆盖情况验证。港区建筑物、堆场设施及大型船舶都可能影响通信效果,不能只在无遮挡的岸边测试一次,就认定整片水域都能稳定使用。正式投入巡逻前,应沿计划航线检查通信质量,识别信号薄弱区域。
异常情况下的处理方式也要提前设定。例如,出现链路中断、定位异常或能源不足时,应根据设备能力和所在水域,执行预先验证的减速、待机或返航策略。远程操控是否顺手,异常发生后是否有清楚的处置步骤,都会影响日常使用体验。
四、夜间巡查与异常发现,要把“看见”变成“看清”
港区夜间灯光多,水面反光明显,远处一个亮点未必容易判断。开展港区夜间无人船巡逻,需要结合照度、观察距离和目标类型,选择适合的成像设备。低照度摄像设备、热成像等可以按任务需求选配,但实际效果仍要通过现场测试确认。
发现异常后,巡查记录至少应保留时间、位置、现场画面和事件描述。比如发现大块漂浮物,除了记录“有漂浮物”,还应尽量说明其所在水域、移动方向以及是否靠近航道,方便后续安排核实或清理。
若项目配置了智能识别功能,识别结果也需要结合现场画面复核。浪花、反光、遮挡都可能干扰判断。把无人船作为移动观察点,再由值班人员结合岸端监控和调度信息作出判断,更符合港口日常管理的需要。
五、面对海风、潮流和尾流,巡逻任务必须有作业边界
海洋港口与内陆平静水面不同。潮流变化、阵风、盐雾以及大型船舶经过产生的尾流,都会影响无人船的航行与观察效果。选择港口巡逻无人船时,需要结合具体水域,核对船体稳定性、防腐维护要求、续航条件以及允许作业的风浪范围。
航线安排还要考虑返程。出发时顺风顺流,不代表返航同样轻松;绕行避让、临时复查和等待通航,也会消耗额外能源。任务规划应留出余量,不能只按理想状态下的航程计算。
海疆无人船的港区巡逻应用,应将出航检查、天气评估、返航条件和回收方式一并纳入作业流程。遇到超出设备能力的天气或水况,及时调整、暂停任务,是保持巡查工作稳定开展的必要环节。