港口的巡查工作,难点往往藏在视线够不到的地方。大型船舶靠泊后,船体侧面可能挡住岸上摄像头;码头转角、港池边缘,也容易留下观察空隙。到了夜间,水面反光和照明差异又会增加判断难度。围绕这些实际问题,海疆无人船的港区应用可以从水面移动巡查入手,将远程画面查看、重点区域巡视和现场情况复核纳入日常值守,让管理人员更及时地掌握码头附近的水域动态。
1. 港口巡逻无人艇主要承担哪些工作?
海洋港口码头远程监控巡逻无人艇,是以水面移动平台为载体,结合影像采集、通信传输和航行控制开展巡查的设备。它的主要任务包括观察码头前沿水域、巡视港池周边、复核可疑目标,以及为岸上值班人员提供现场画面。
针对海疆无人船的港口巡逻方案,首先应确定清晰的作业边界:哪些岸线需要定时查看,哪些泊位需要重点关注,哪些区域允许无人艇进入。任务越明确,设备配置和巡查安排越容易贴合现场。
岸上摄像头适合持续观察固定区域,无人艇则可以在允许航行的水域内调整观察位置。两者配合,能够补充部分遮挡区域的视角。不过,无人艇仍需要保持安全距离,航行路线也应避开船舶靠离泊和装卸作业的影响范围。
2. 远程视频监控,让值班室看清现场情况
港口码头远程视频监控无人艇的使用价值,首先体现在画面能否帮助值班人员作出判断。水面上出现一个目标,工作人员需要看清它是什么、位于哪里、是否正在接近重点区域,而不只是看到一段模糊影像。
因此,远程监控方案应将现场画面、无人艇位置和采集时间对应起来。在配置相应设备并具备通信条件后,值班人员可以查看巡查区域影像,结合位置信息安排进一步观察。视频保存和回放功能,也应按照港区的交接班、事件查询需求进行设置。
现场测试时,尤其要关注大型船舶遮挡、码头转角和远端泊位附近的传输表现。通信距离不能仅凭开阔水域的测试结果确定,还需要沿实际巡逻路线验证画面连续性、传输延迟和控制响应。
3. 巡逻路线怎么安排,才能覆盖重点水域?
港区水域的巡查需求并不均匀。船舶进出口、长期停泊区域、施工水域外围和码头转角,关注重点各有不同。规划海港水域智能巡逻无人船的作业路线时,可以先结合港区平面图和现场踏勘,标出常规巡视范围、重点观察位置及禁入区域。
常规路线适合承担重复性巡查;重点点位则需要根据作业时段调整查看频次。例如,某段码头正在施工,就应重新核对附近的通行空间、临时设施和漂浮物情况,避免继续沿用原有路线。
如果项目配置支持航点任务和自主导航,可在完成现场验证后按设定路线执行巡查,同时保留人工接管机制。海疆无人船的航行配置应与港区交通条件一起评估,明确限速要求、让行规则和中止任务的条件,使巡逻安排能够融入现有生产秩序。
4. 发现异常后,怎样接上后续处置?
巡逻工作的成效,最终要落在异常情况有没有被及时确认和处理。水面漂浮物靠近泊位、陌生小型船只进入关注区域,或者码头附近出现不明漂浮带,都需要值班人员结合现场信息进一步核实。
一套实用的港区无人艇远程监控方案,应把发现、复核、通知、记录几个步骤衔接好。发现疑点后,在安全条件允许时调整观察位置,保存相应画面,记录时间与地点,再由值班人员联系负责部门。事件处理结束后,巡查记录还应补充处置结果,方便后续查询。
对于需要自动识别或越界提醒的项目,应单独确认算法能力、触发条件和现场测试结果。港口水面的波纹、反光、尾流和遮挡都会影响识别表现,自动提示应作为人工复核的线索。
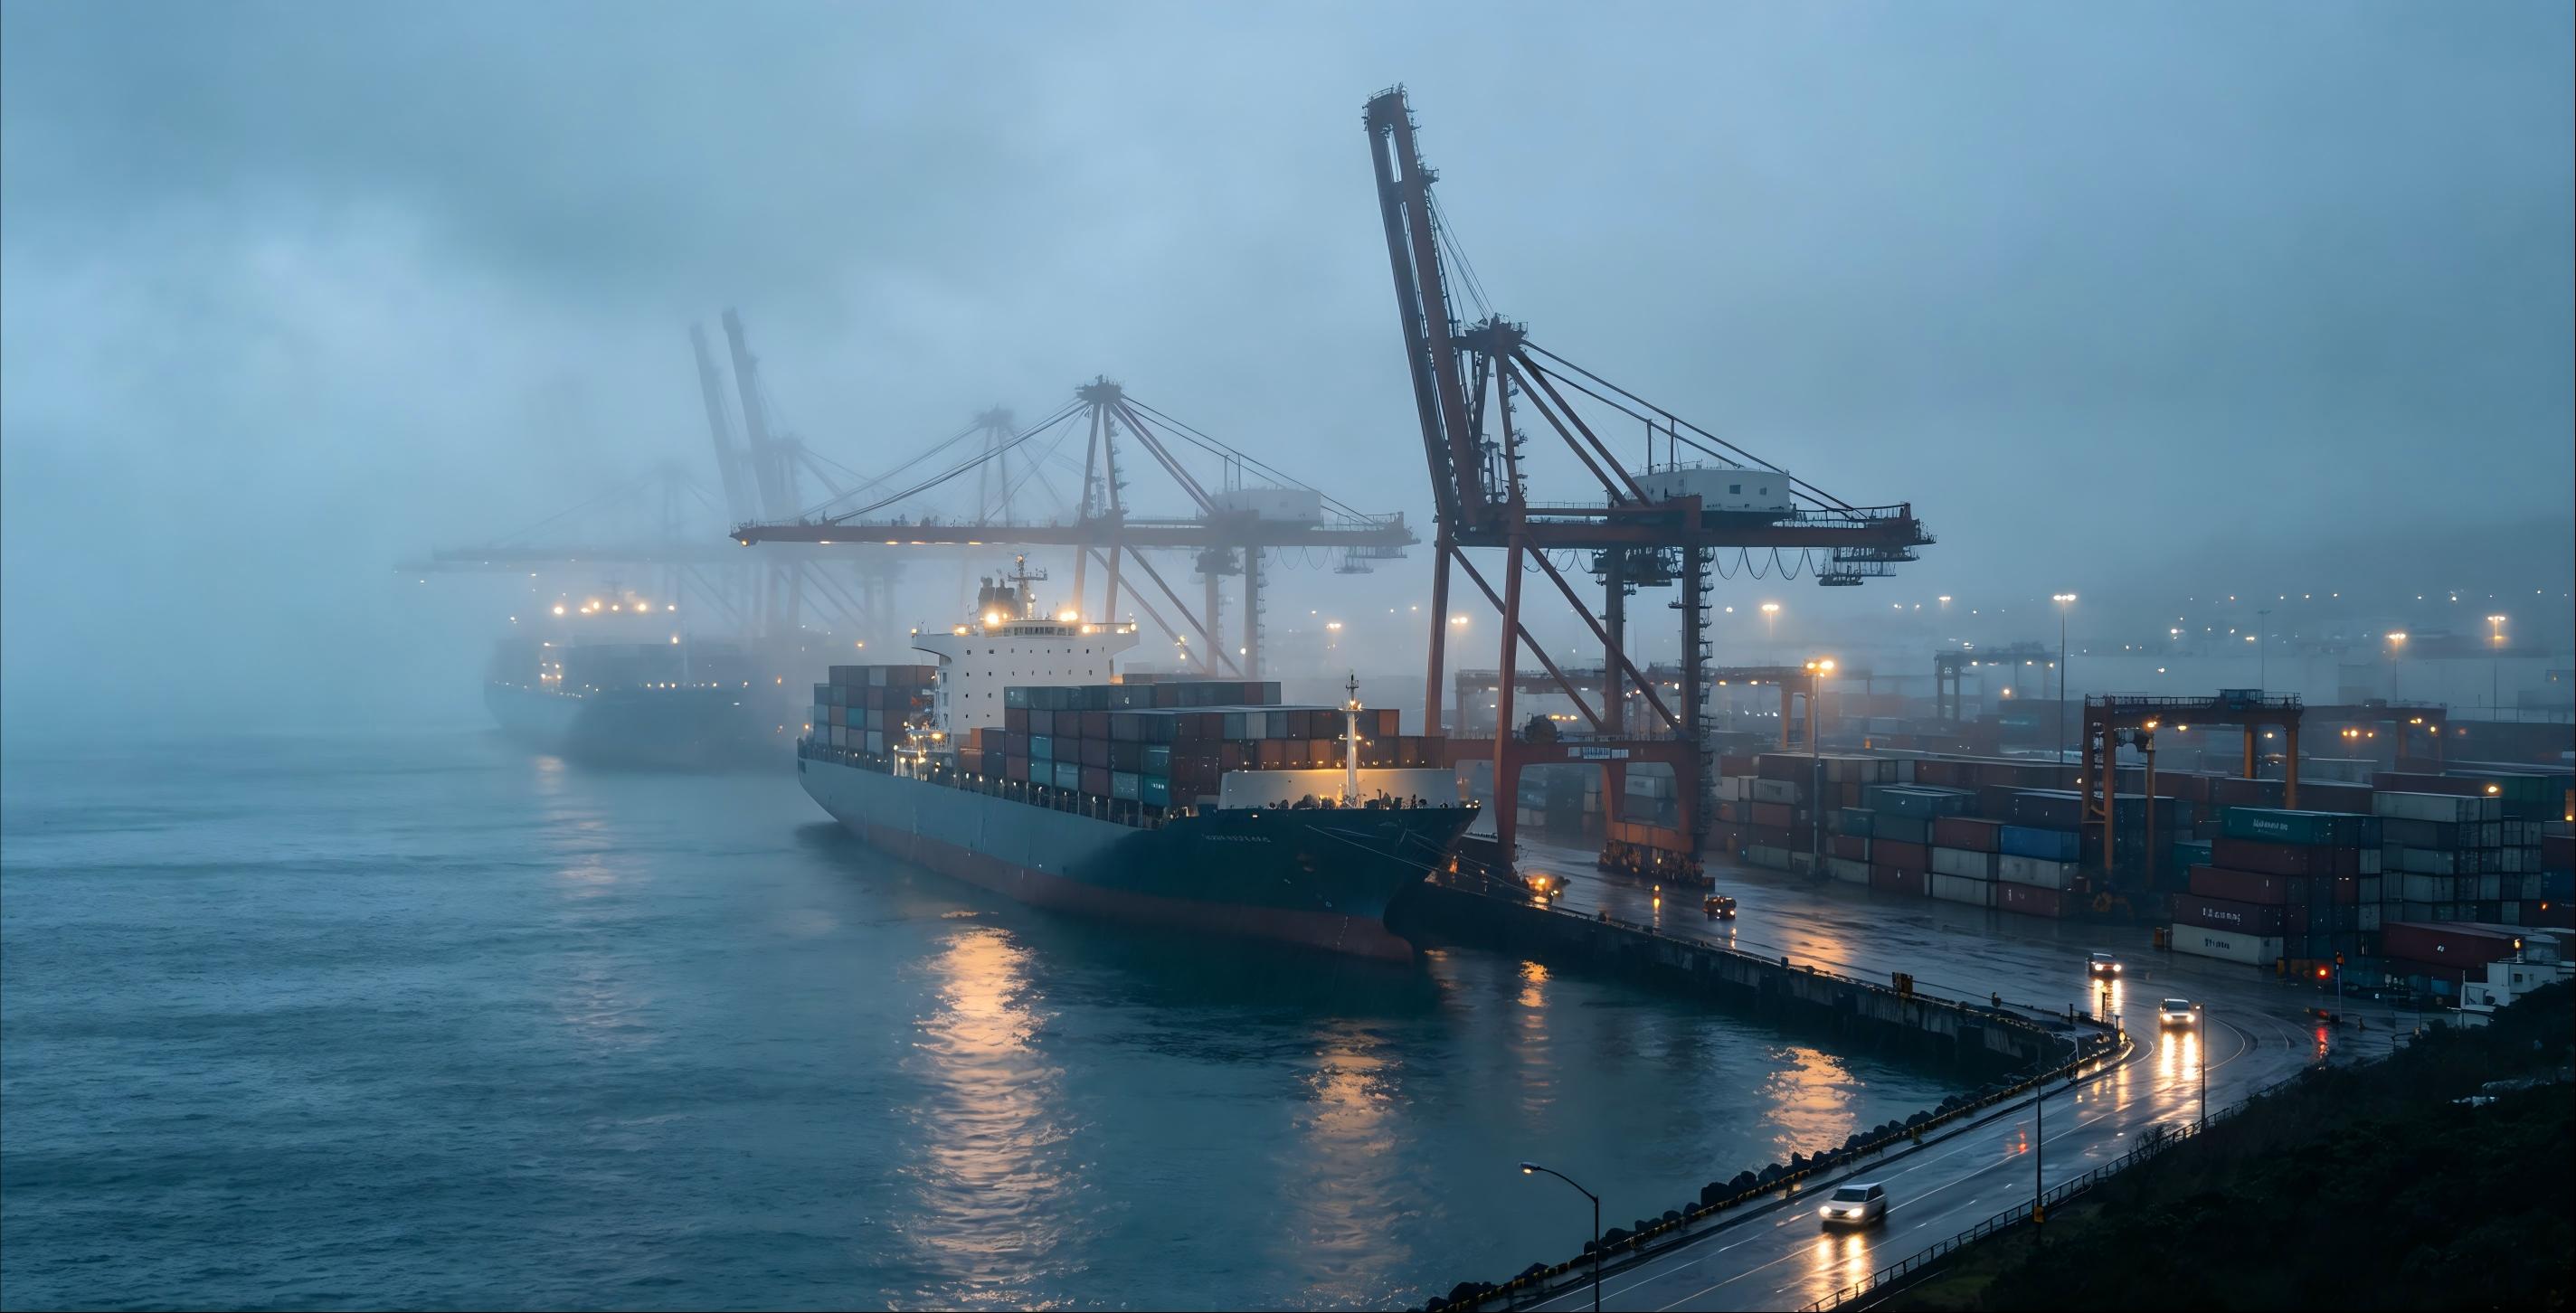
5. 夜间与海洋环境,对设备提出哪些要求?
港口夜间巡逻无人艇需要解决低照度下的观察问题。设备能否看见目标,以及能否辨认目标细节,是两项不同的能力。存在夜间作业需求时,可根据巡查距离和目标类型评估低照度摄像机、补光或热成像等配置,并在真实码头照明条件下测试成像效果。
海洋环境还会带来盐雾、潮差、水流和船行波的影响。船体材料、密封结构、连接接口和推进系统,都应纳入选型与维护检查。遇到较大风浪或明显影响操控的水流时,需要依据设备经过验证的作业范围决定是否继续巡查。
如果港区需要连续值守,还要提前安排充电、设备轮换、上下水和日常保养。巡逻计划应给返航和临时任务预留电量,不能把标称续航全部用于路线排程。