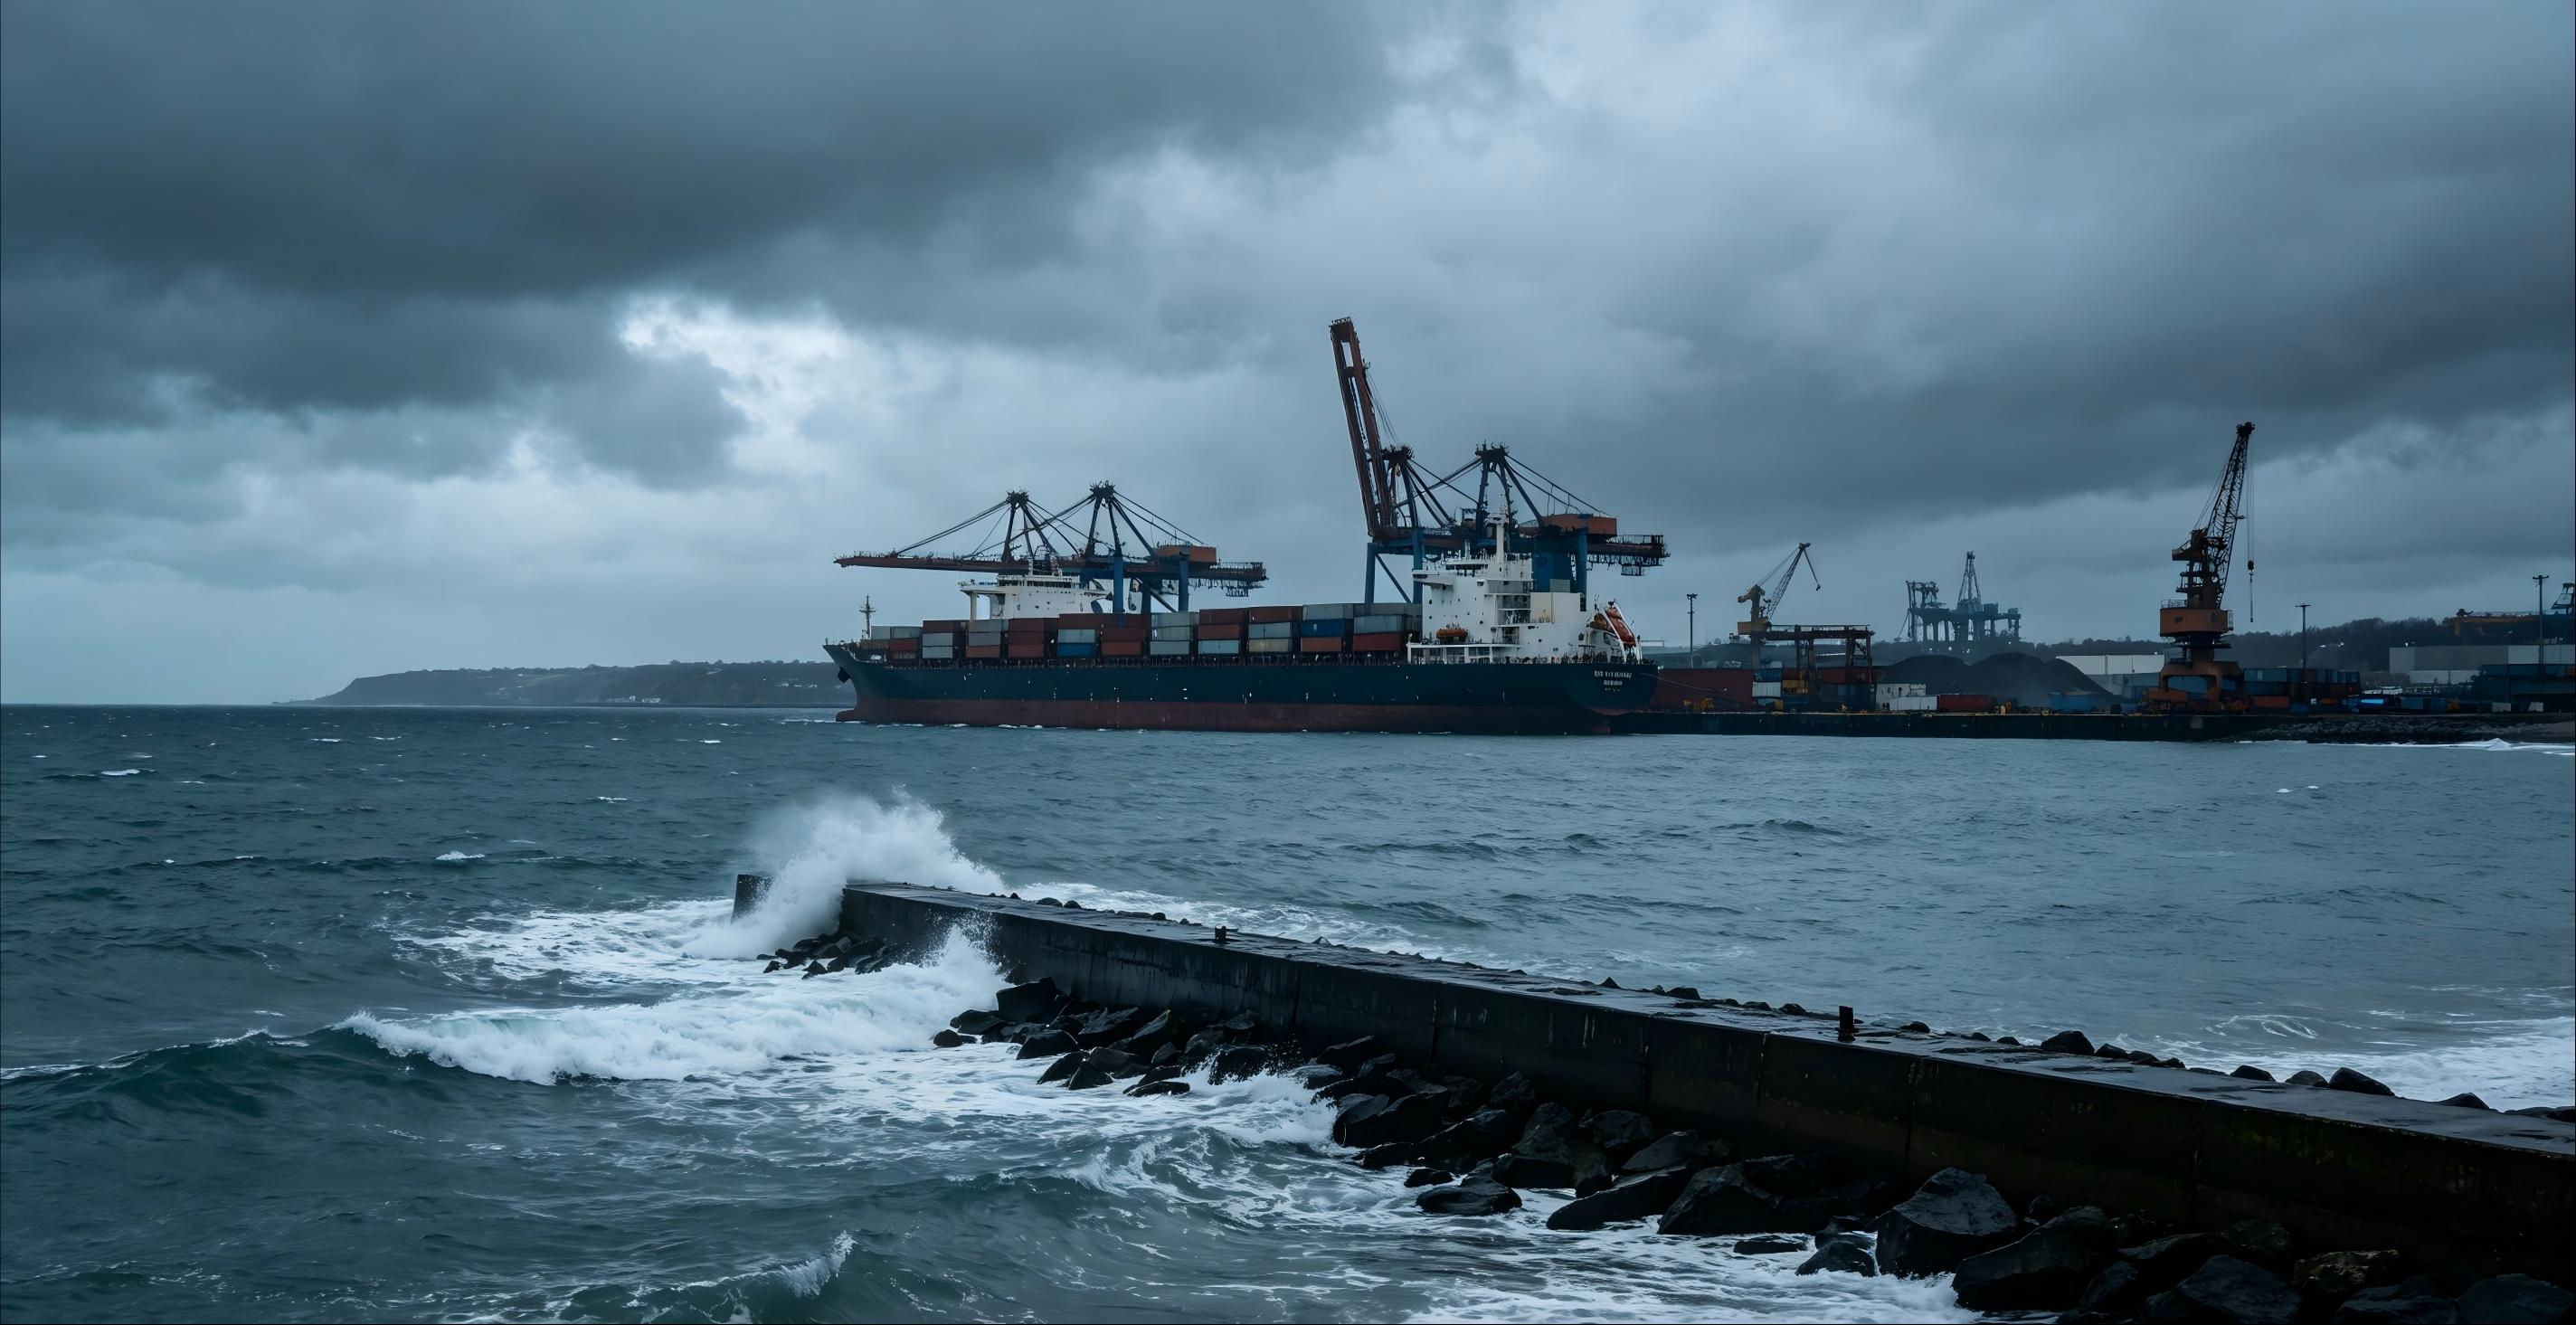
港池转角的水面、养殖区外围的通道、防波堤外侧的设施,都是日常巡查需要留意的地方。岸边摄像头有固定的观察角度,人工乘船检查又需要协调人员和出航时间。海洋智能视频监控巡航无人船的应用价值,就在于把摄像设备带到需要观察的位置。围绕这类需求,海疆无人船的应用方案可以从巡查范围、影像质量和现场管理流程入手,让每一趟巡航都能留下有用的画面。
一、海洋智能视频监控巡航无人船主要做什么
海洋智能视频监控巡航无人船,是以无人船为移动载体,将视频采集、航行控制、通信回传和巡查管理结合起来的海上作业系统。它的核心任务是沿指定区域开展观察,把现场影像传回管理端,并为后续核查保留记录。
规划海疆无人船视频巡航项目时,需要先确定三个问题:哪些位置必须看、多久巡查一次、发现异常后由谁处理。港口侧重通航水域与设施周边情况,养殖区更关心外围船只活动和浮台状态,不同任务对应的航线、镜头和巡查时段也会有所区别。自动巡航、视频分析等能力,应结合具体船型和配套系统确定。
二、视频监控先解决画面是否看得清
海上的拍摄条件变化很快。同一个位置,上午可能迎着阳光,下午又会受到水面反光影响;船体随波浪起伏,也容易让远处目标在画面里晃动。因此,选择海洋视频监控设备时,除了分辨率,还要关注镜头视角、图像稳定性、逆光表现以及防水、耐盐雾能力。
如果巡查任务需要兼顾大范围观察和局部细节,可以在方案中评估全景观察与变焦拍摄的组合。夜间巡查则需要另行匹配低照度或热成像设备,并根据目标大小、观察距离和现场天气验证效果。相关配置是否适用,应通过实际水域测试确认。
镜头位置同样影响使用效果。安装过低容易受到浪花遮挡,角度不合适则可能拍到过多船体结构。对于海疆无人船的视频巡查部署,先用典型航段检查画面,再调整安装高度和拍摄方向,往往比单纯提高摄像头像素更有帮助。
三、巡航路线要围绕重点水域安排
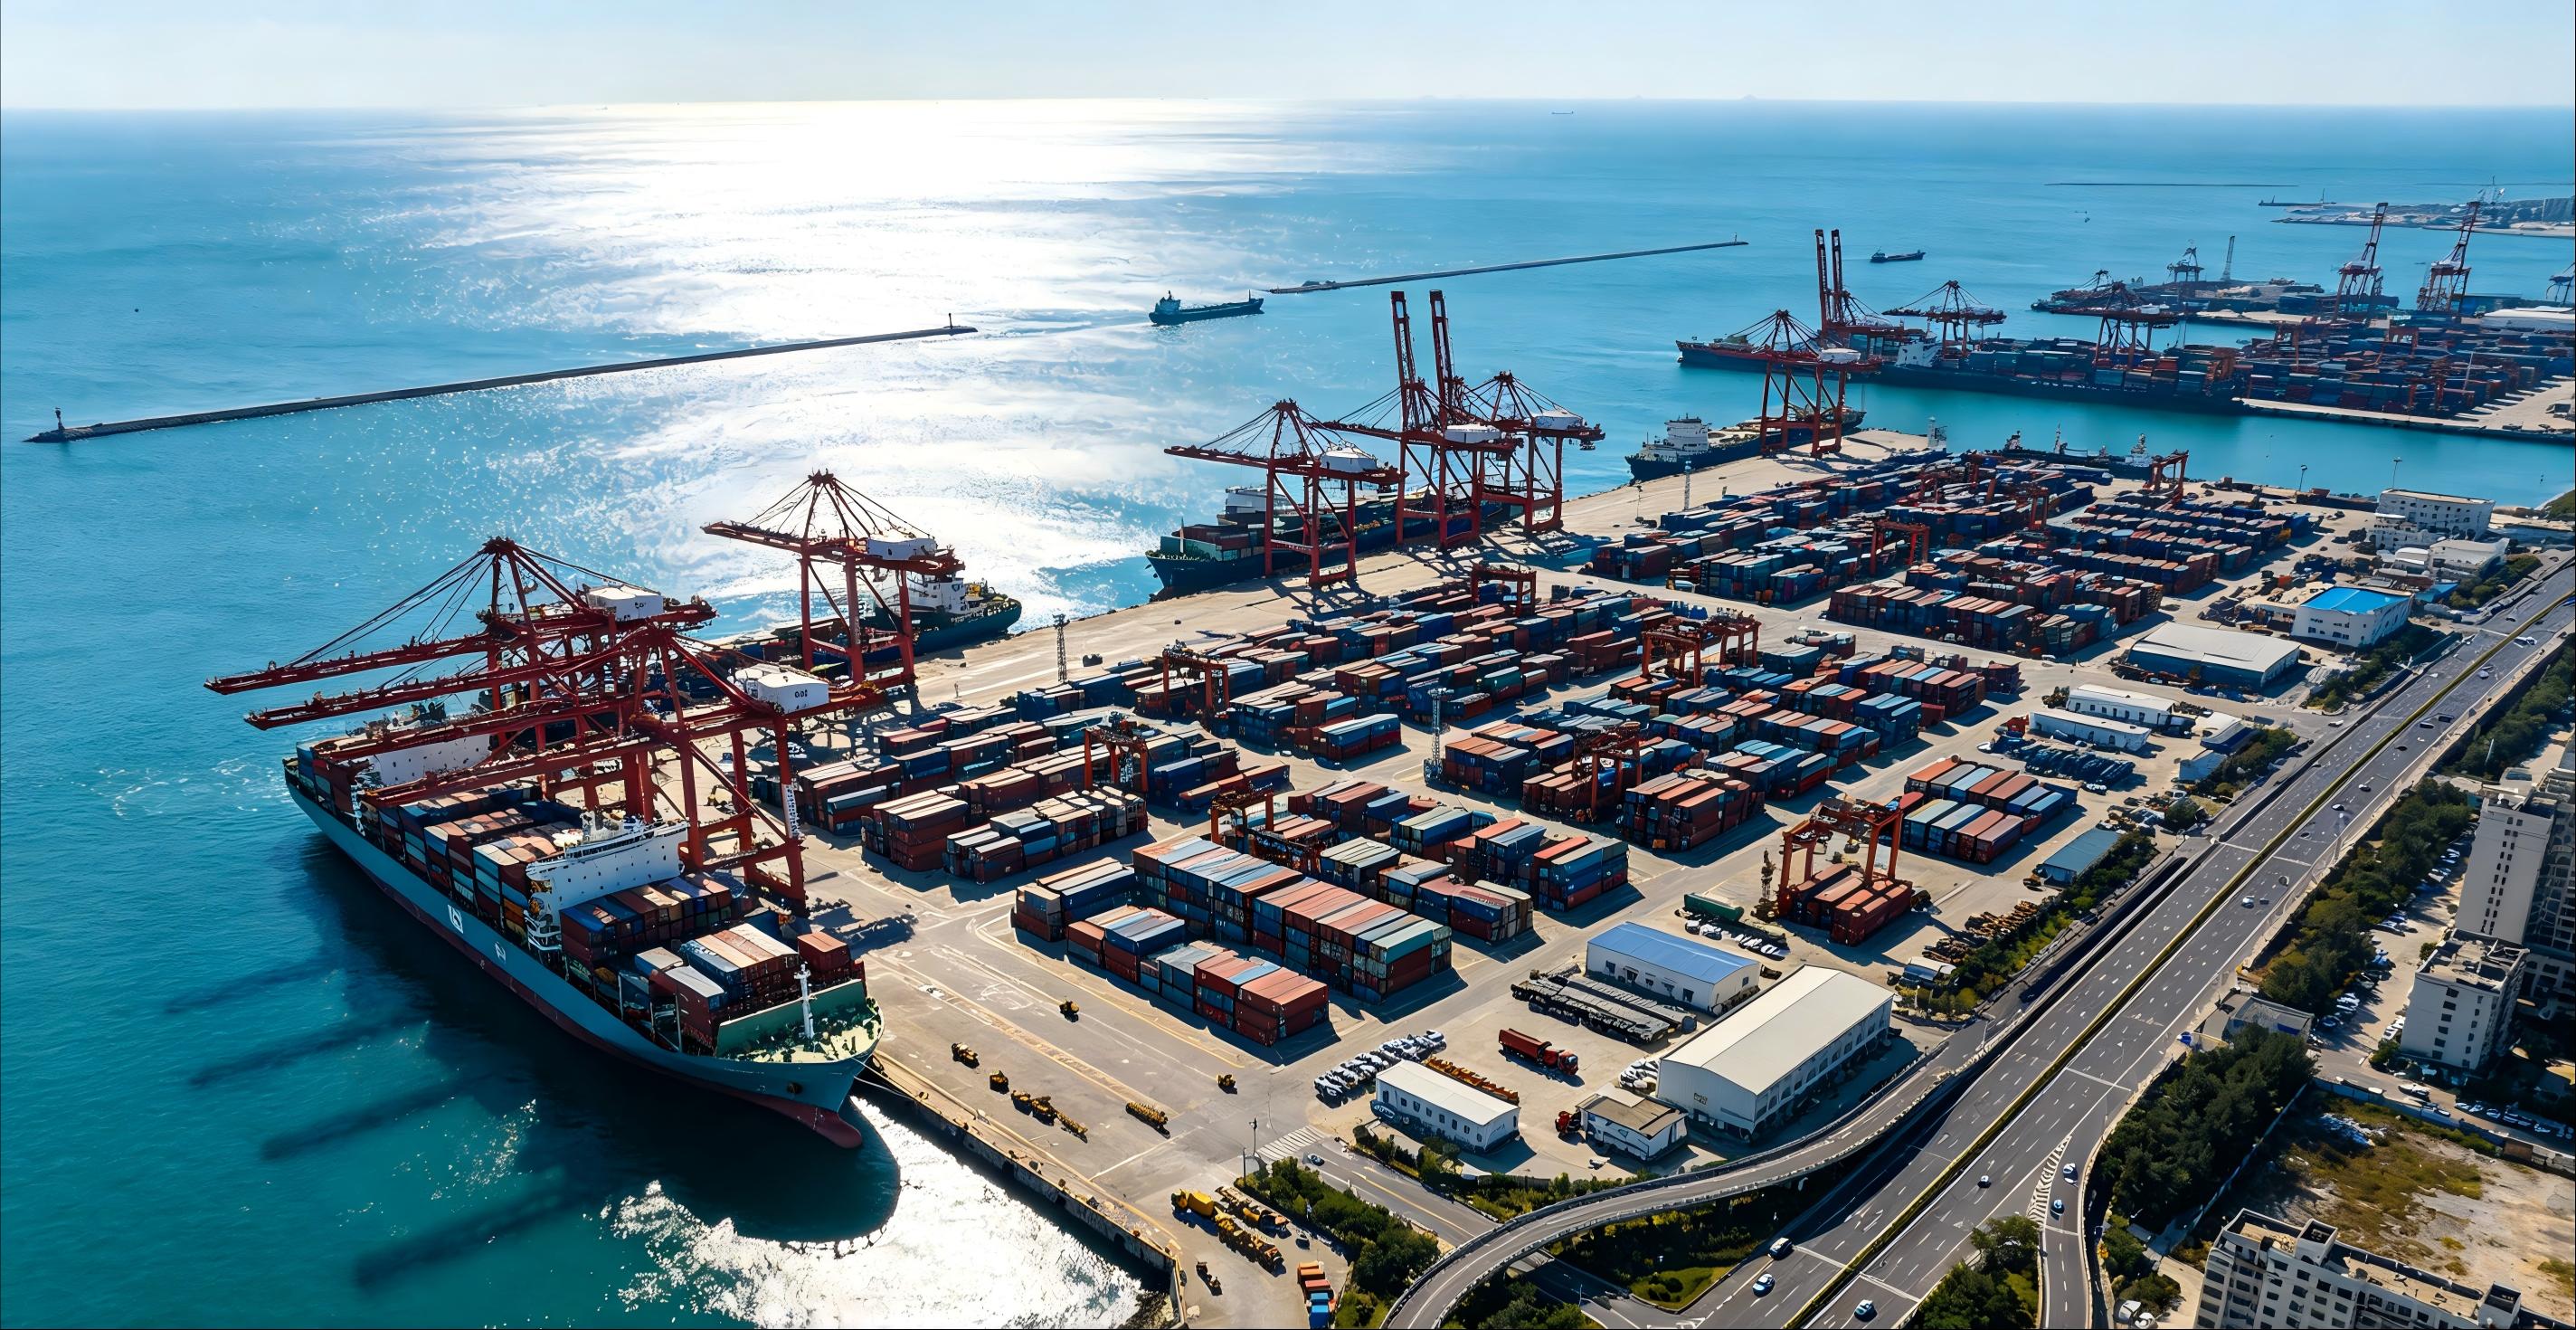
合理的巡航路线,应覆盖关键观察点,并给拍摄和复核留出时间。港池入口、养殖区边界、浮标附近等位置,可以根据管理需求设置为重点巡查点;需要查看设施细节的航段,则应在安全条件允许时降低航速,减少画面模糊。
配置自动导航系统后,可按任务需求设计固定航线巡查和临时复查流程。日常沿既定路线采集影像,发现需要进一步查看的情况,再由操作人员调整任务。对于近岸海域无人船巡航监控,重复经过相同观察点,也有利于对比不同时段的现场变化。
路线规划还要考虑潮汐、水深、船舶交通和通信覆盖。海疆无人船项目在部署时,应明确作业边界、人工接管方式,以及低电量、通信中断等情况下的处置策略,让巡查任务与现场通航条件相适应。
四、远程回传与智能告警要便于现场判断
视频传回岸上之后,值守人员还需要知道画面来自哪里、拍摄于什么时间、无人船当前处于什么状态。因此,海上无人船远程视频监控系统的配置,应关注视频与位置、时间、任务信息的对应关系。查看异常片段时,能够同时找到相关航段,后续安排复查才更方便。
海上通信条件会随距离和遮挡发生变化。方案设计中,需要评估实时画质、传输延迟和本地录像之间的配合方式。对于通信较弱的航段,可考虑优先保障控制与状态信息传输,并通过船端存储保留视频,待链路恢复后按系统能力补传。
如需识别船只进入指定区域、目标长时间停留等事件,可以在具备相应算法和平台支持的前提下配置智能分析功能。告警规则应结合实际画面调试,尤其要观察浪花、反光和遮挡带来的误报。异常提示附带时间、位置和视频片段,值守人员才能更快完成复核。
五、港口、养殖区与近岸巡查各有侧重
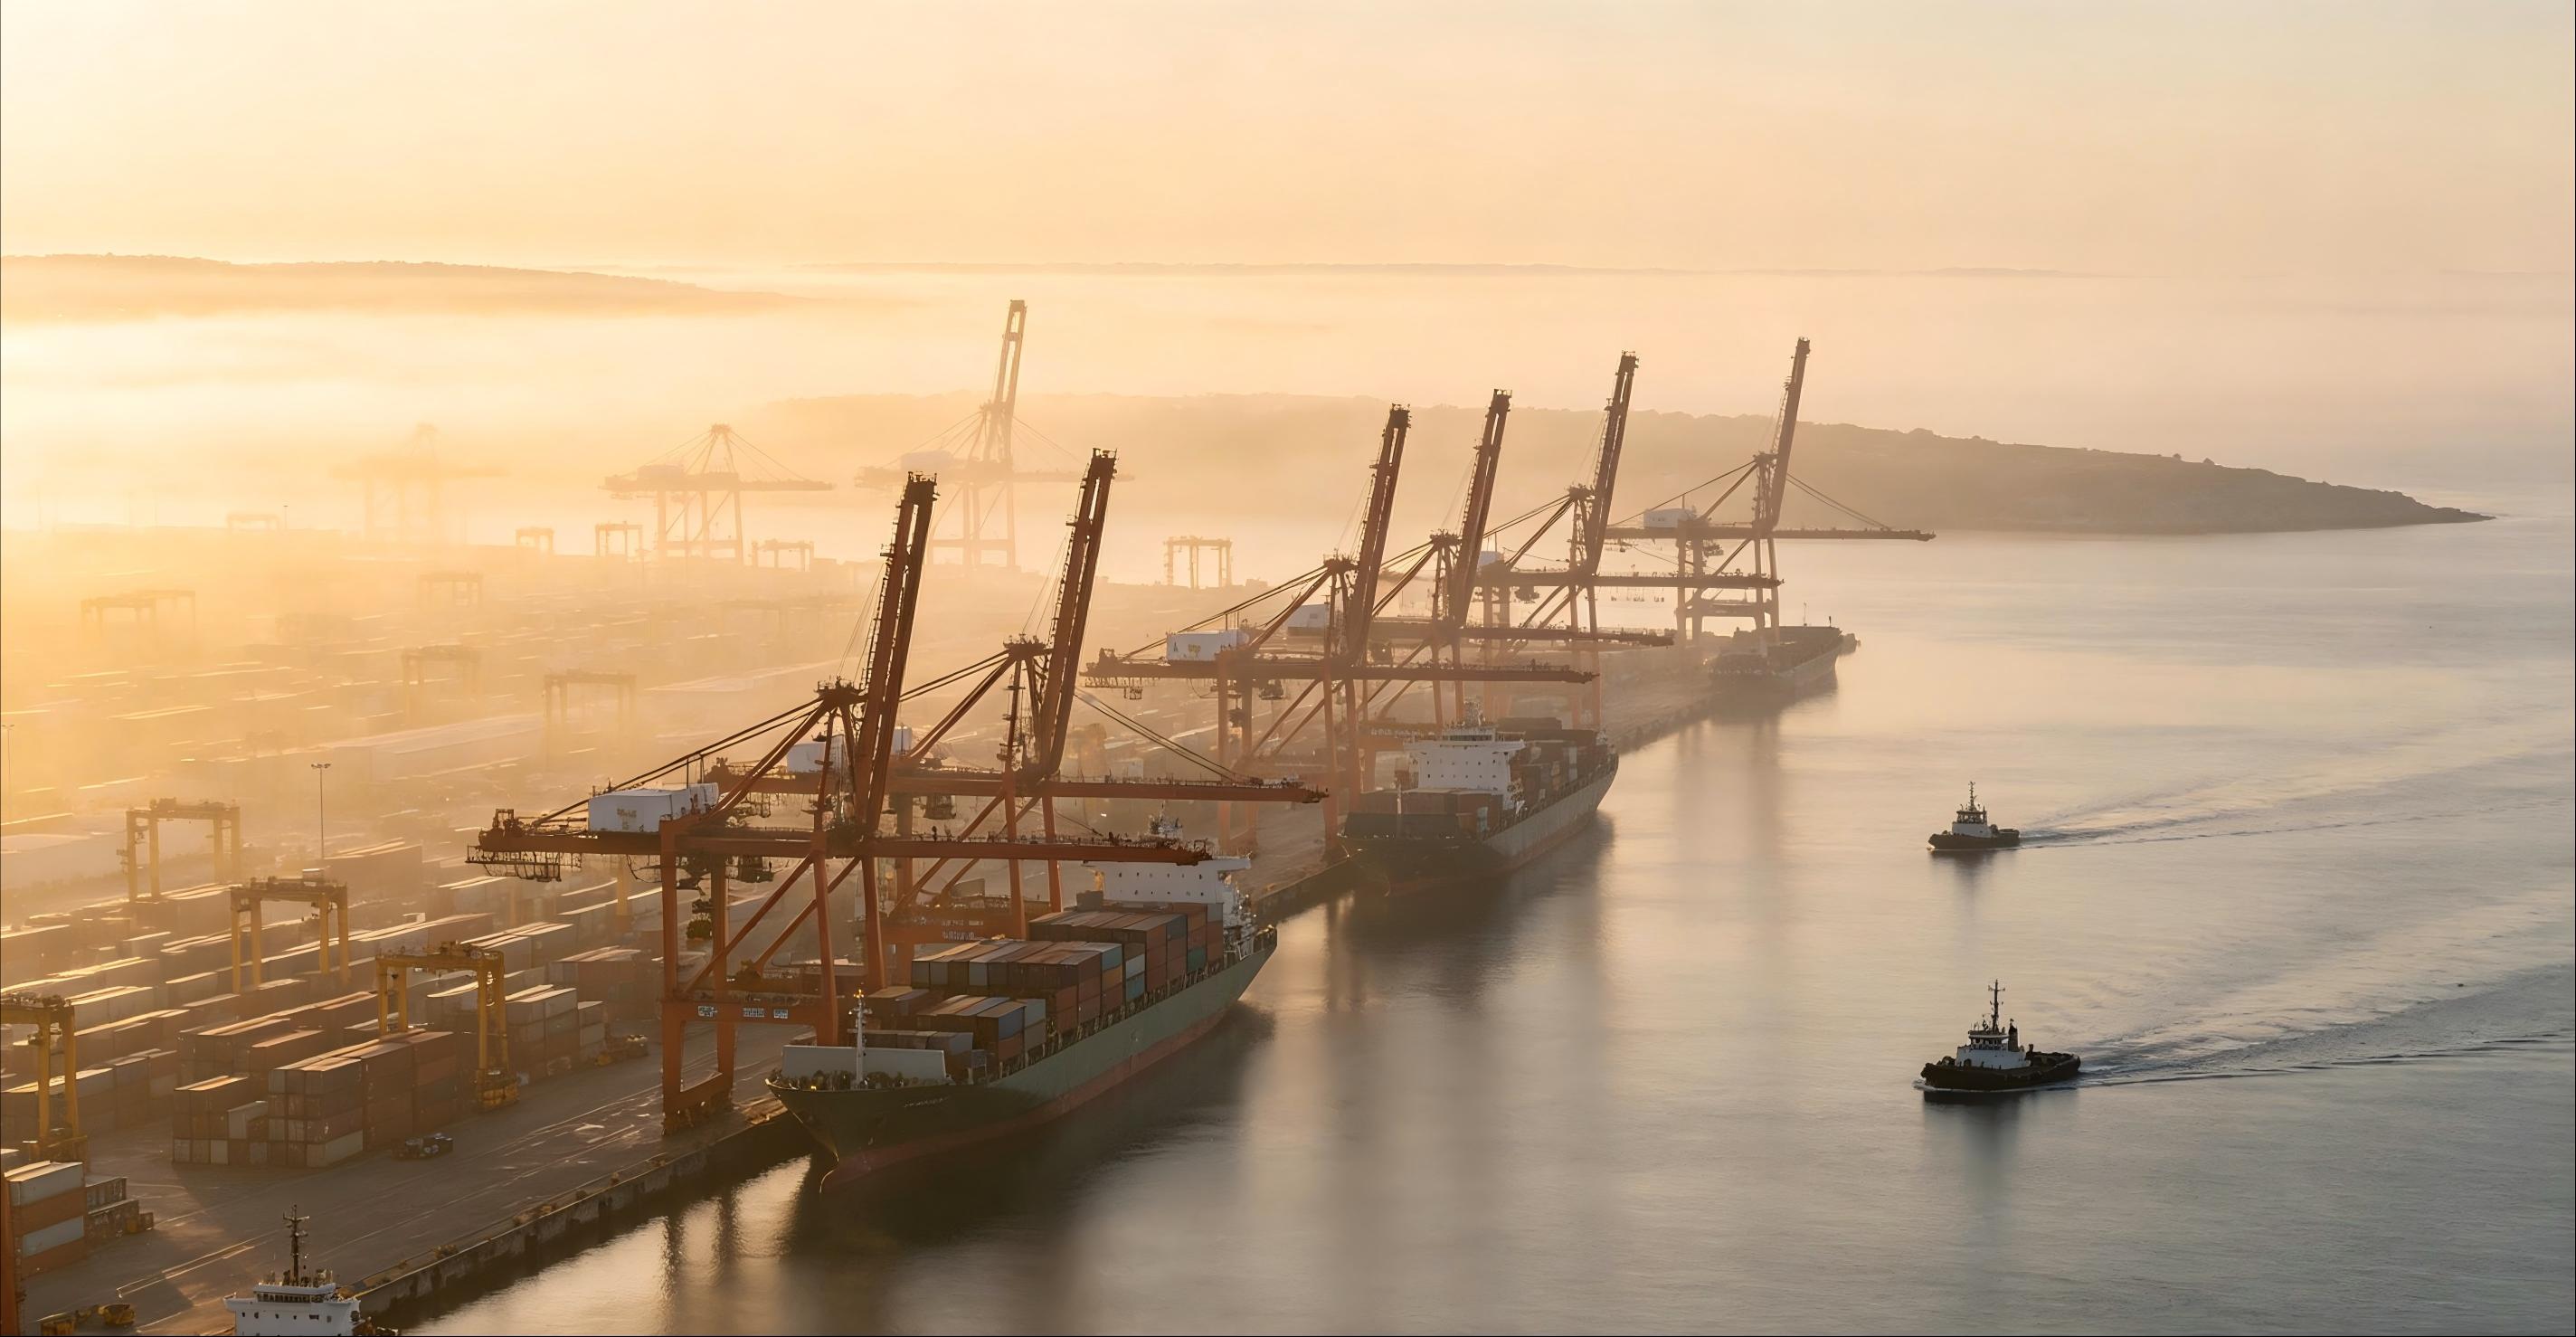
港口视频监控巡逻适合围绕码头外围、港池转角和设施邻近水域安排任务。无人船移动观察可以补充部分固定镜头视角,但航线需要与港区通航管理要求协调,避免影响正常作业。
海洋养殖区视频巡查可重点观察养殖区外围活动、浮台表面状态及通道情况。对范围较大的养殖区域,按照分区和时段安排巡查,更便于对比记录。若还需要检查网衣或水下结构,则应另行匹配水下观察设备,分别确定作业方式。
近岸设施巡查更关注防波堤周边、浮标及其他水面可见部位的变化。选择海疆无人船开展相关项目时,可以先梳理需要反复观察的位置,再确定航线与影像配置,避免采集了大量视频,却遗漏真正需要查看的细节。