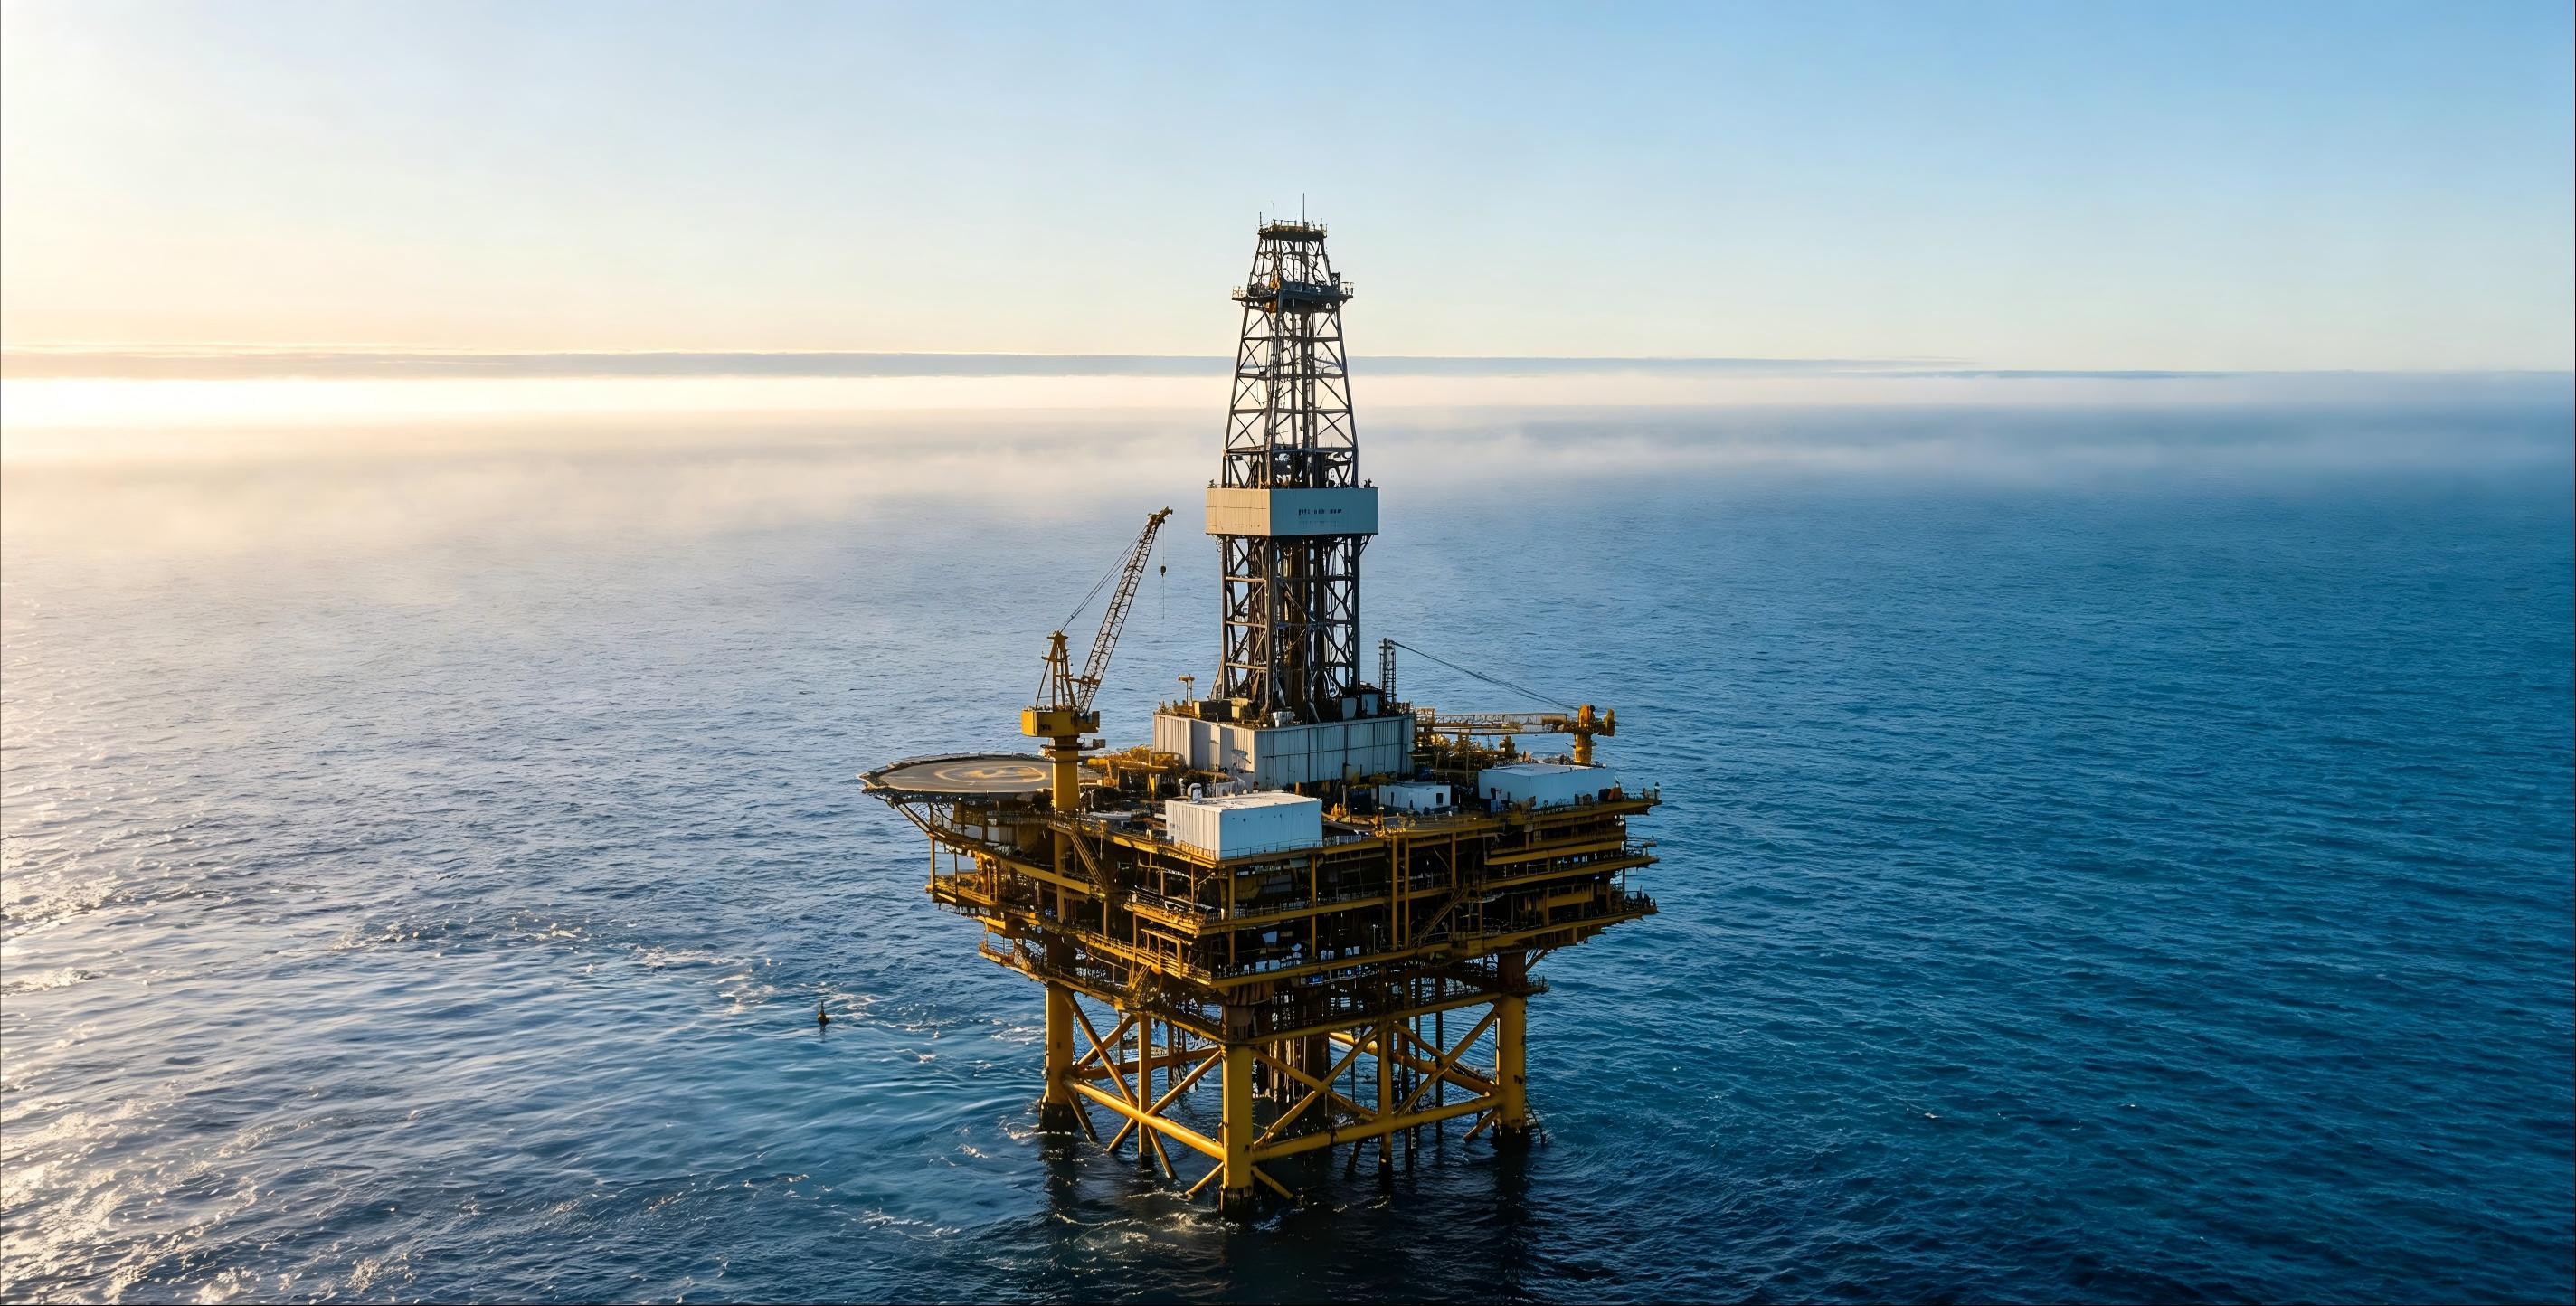
海上油井、采油平台和输油作业区通常远离岸线,周边水域还会受到风浪、潮流、光照和船舶活动影响。人工驾驶巡逻艇开展检查,不仅需要持续投入人员和船舶,还可能存在巡查间隔较长、夜间观察困难、现场记录不完整等问题。一旦油品泄漏未被及时发现,水面油膜可能随海流快速扩散,增加后续研判和处置难度。
针对这类场景,油井溢油监控无人船可以沿预设航线自主巡航,利用船载摄像机连续拍摄水面,并通过图像识别算法分析颜色、纹理、反光和扩散形态。当系统发现疑似油膜时,自动记录时间、坐标和现场视频,将预警信息传回管理平台。
海疆无人船油井溢油监控方案以摄像机和视觉识别算法为主要监测手段,不依赖水质探头或接触式检测装置,适合用于海上油井及平台周边水域的日常视频巡查和疑似油膜预警。
一、摄像算法如何识别水面油膜?
油品进入水面后,会改变局部水域的颜色、反射特征和波纹形态。在合适的光照和观察角度下,油膜可能呈现出深色带状、银灰色薄膜、彩色反光或边缘不规则的片状区域。摄像算法识别的基本原理,就是从连续视频中提取这些视觉特征,并判断目标是否符合疑似油膜的图像表现。
无人船航行时,船载摄像机会持续采集水面画面。算法首先排除船体、天空和岸线等无关区域,再对有效水面区域进行分析。当某一片水域与周围海面的颜色、亮度、纹理或波纹存在明显差异时,系统会将其标记为疑似目标。
随后,算法会结合连续多帧画面判断目标是否持续存在。如果异常区域只在单帧画面中出现,可能是阳光反射、水花或视频噪点;如果目标在多帧画面中保持相对连续,并呈现随水面漂移或扩散的特征,则疑似油膜的可能性会相对提高。
二、为什么需要连续视频,而不是只拍一张照片?
海面环境处于不断变化之中。太阳反光、云层阴影、船舶尾流、漂浮海藻和泡沫都可能在静态图片中表现为异常色块。只依靠一张照片,算法很难判断目标是短暂的光影变化,还是持续存在的水面异常。
连续视频能够提供目标随时间变化的信息。算法可以观察异常区域是否移动、扩大、分散或消失,并分析它与周围波浪的运动是否一致。通过比较前后多帧画面,可以减少瞬间反光和随机水花造成的误报。
海疆无人船在执行监控任务时,可根据油井位置和巡逻范围设置固定航线,使摄像机从相对稳定的角度重复观察同一区域。这种标准化巡航方式便于积累历史影像,也有利于比较不同时间段的水面变化。
三、发现疑似油膜后,无人船会怎样处理?
当摄像算法发现疑似油膜时,系统可以自动保存异常发生前后的录像,并记录无人船所在位置、航向和任务时间。预警信息随后通过通信网络发送至岸基或海上平台管理端。
根据任务设置,无人船可以降低航速,在疑似区域周边进行复核拍摄;也可以改变摄像机角度,对目标进行放大观察。岸基人员通过实时视频查看油膜颜色、面积、边缘形态及周围环境,判断是否需要提高预警级别。
如果异常区域仍在扩大,工作人员可以根据视频和坐标信息安排后续现场核查。摄像算法的作用是尽早发现疑似目标并缩小排查范围,不能仅凭图像直接判定污染物的具体种类和成分。最终结论仍应由具有资质的人员根据现场调查结果作出。
四、哪些情况容易造成算法误报?
海上视觉环境复杂,即使经过算法分析,也不能完全避免误报。阳光以较低角度照射海面时,容易形成大片高亮反光;云层移动会在水面产生明暗变化;船舶航行留下的尾流和泡沫,也可能形成与油膜相似的带状纹理。
此外,海藻、浮游生物聚集、漂浮垃圾以及局部水色变化,都可能被识别为疑似异常。雨雾、镜头水滴、盐雾附着和视频压缩失真,则会降低画面清晰度,影响识别结果。
减少误报不能只依赖提高算法灵敏度。灵敏度设置过高,可能频繁产生无效预警;设置过低,又可能漏掉面积较小或颜色较淡的油膜。实际部署时,应根据作业海域的光照、海况和常见干扰物进行样本采集与参数调整,并通过多帧确认、区域跟踪和人工复核提高预警可靠性。
五、摄像机应该怎样选择和安装?
用于油井溢油监控的摄像机,首先要满足海上环境的防水、防尘和耐盐雾要求。镜头表面还应便于清洁,避免盐分、水滴或油雾长期附着后影响图像质量。
摄像机安装高度会直接影响观察范围。安装位置较低时,水面细节更加明显,但远距离视野有限,也更容易受到浪花影响;安装位置较高时,覆盖范围更大,便于观察油膜轮廓,但较小目标在画面中所占像素会减少。实际安装需要在识别距离、视野范围和船体稳定性之间取得平衡。
如果采用云台摄像机,岸基人员可以远程改变拍摄方向,并对疑似目标进行放大观察。云台还应具备一定的稳定能力,减少船体摇摆造成的画面晃动。对于昼夜连续巡查任务,需要结合现场照明条件选择合适的摄像配置,并在部署前分别测试白天、黄昏和夜间画面。
六、视频怎样传回监控平台?
无人船上的视频经过编码后,可以通过4G、5G、无线专网或海上已有通信链路传输到监控平台。管理人员可在电脑或值守终端查看实时画面、预警截图、航行位置和历史录像。
网络带宽会直接影响视频清晰度和延迟。如果上行带宽不足,画面可能出现卡顿、模糊或丢帧,进而影响算法判断。项目部署前,应对计划巡逻区域进行通信测试,并根据实际网络条件设置分辨率、帧率和视频码率。
重要任务还应保留船载录像。当通信暂时中断时,摄像机仍可在本地保存视频,网络恢复后再上传异常片段。这样既能保证实时预警,也能为后续复核留下相对完整的影像资料。
七、油井溢油监控无人船适合哪些场景?
这种以摄像算法识别为核心的无人船,适合部署在海上油井外围、采油平台周边、输油作业水域、平台与补给船之间的重点区域,以及需要定期观察的海面通道。
在日常巡检中,无人船可以按照固定路线和时间执行任务,持续记录重点区域的水面状态。在输油、设备检修或恶劣天气过后,可临时增加巡逻频率,重点检查风险较高的水域。
对于面积较大的监控区域,还可以划分多个巡逻网格,让无人船依次完成视频采集。监控平台根据预警等级展示疑似目标,减少值守人员长时间盯看全部视频的压力。
八、选购视觉识别无人船要注意什么?
首先要看船体是否适应目标海况。油井周边可能存在风浪、潮流和大型作业船,无人船的动力、续航和航行稳定性需要满足实际环境要求。
其次要评估摄像机的有效观察距离。分辨率只是影响因素之一,镜头焦距、安装高度、云台稳定性和现场光照同样重要。应以实际海面测试画面判断效果,不能只比较参数表。
第三要关注算法适应能力。可靠的识别系统需要使用接近真实作业环境的视频进行验证,包括晴天、阴天、强反光、轻雾和不同海况。算法还应支持预警区域设置、连续帧确认、目标截图和历史记录查询。
第四是航行安全。无人船应具备航线规划、电子围栏、低电量提醒、失联保护、任务暂停和远程接管等功能。平台周边船舶活动频繁时,还需合理设置巡逻路线和安全距离。
最后是数据管理。监控平台应能保存视频、预警截图、坐标、时间和航迹信息,并支持按任务查询。只有形成完整记录,现场人员才能快速复核异常,管理部门也能对一段时间内的预警情况进行分析。